Repository navigation
LIO2InteractiveSLAM Guide
菜单栏->File->Load->config->选中.json文件
不再额外提供方法来指定rosbsg文件路径和里程计信息文件夹路径,直接修改和加载.json配置文件即可
加载.json配置文件后不会立即加载和显示里程计数据
菜单栏->File->Process
处理过程可能会比较漫长,需要耐心等待,注意查看终端打印的信息 加载.json配置文件+加载里程计整体流程如下图所示
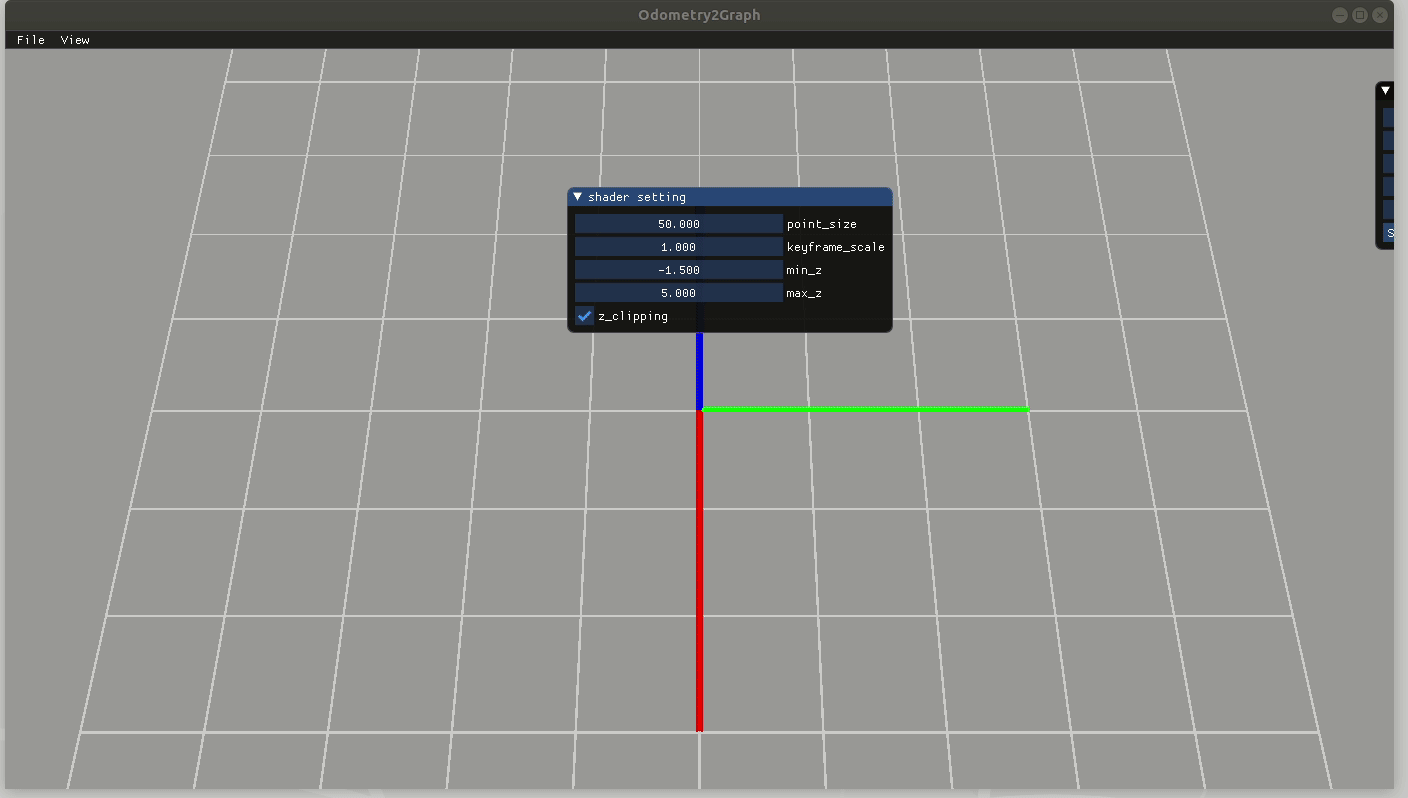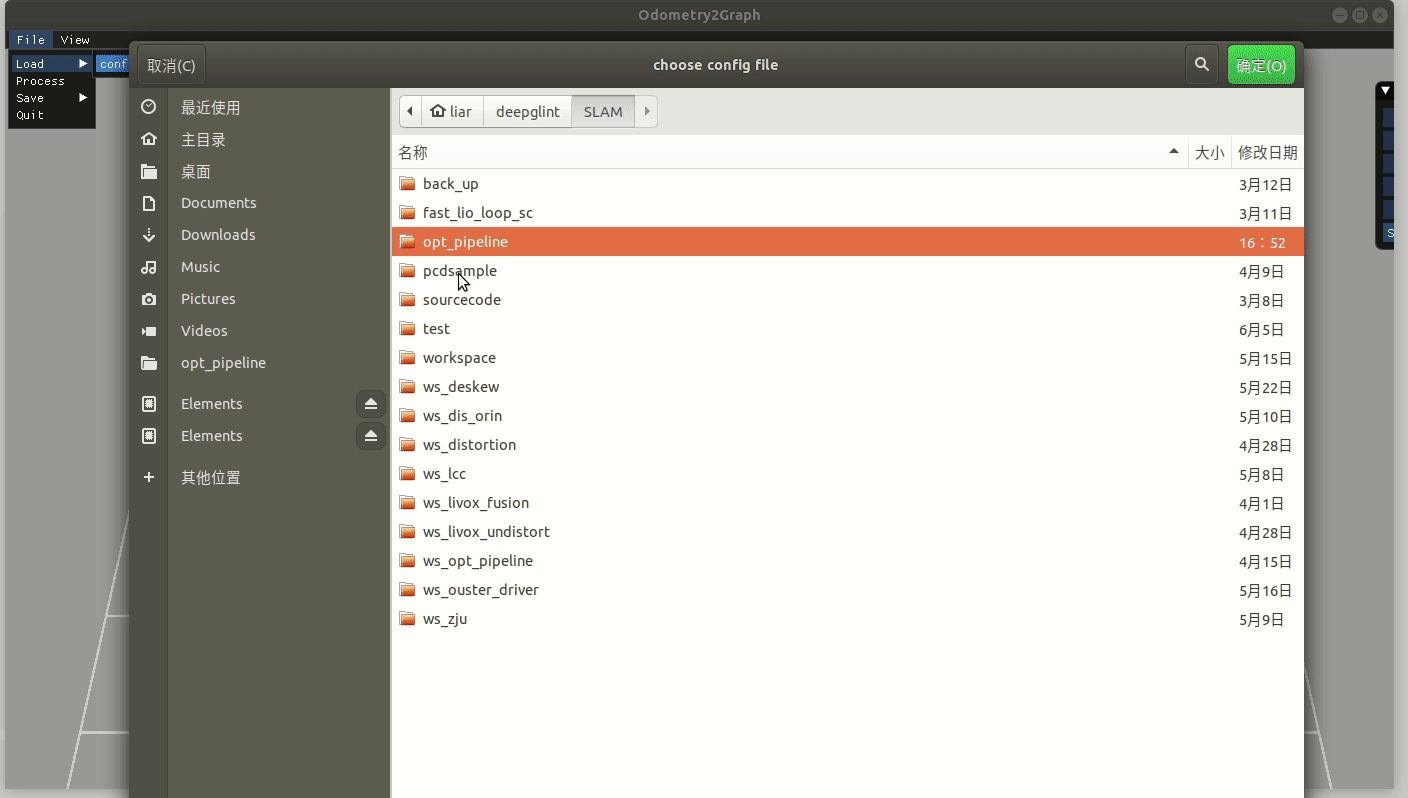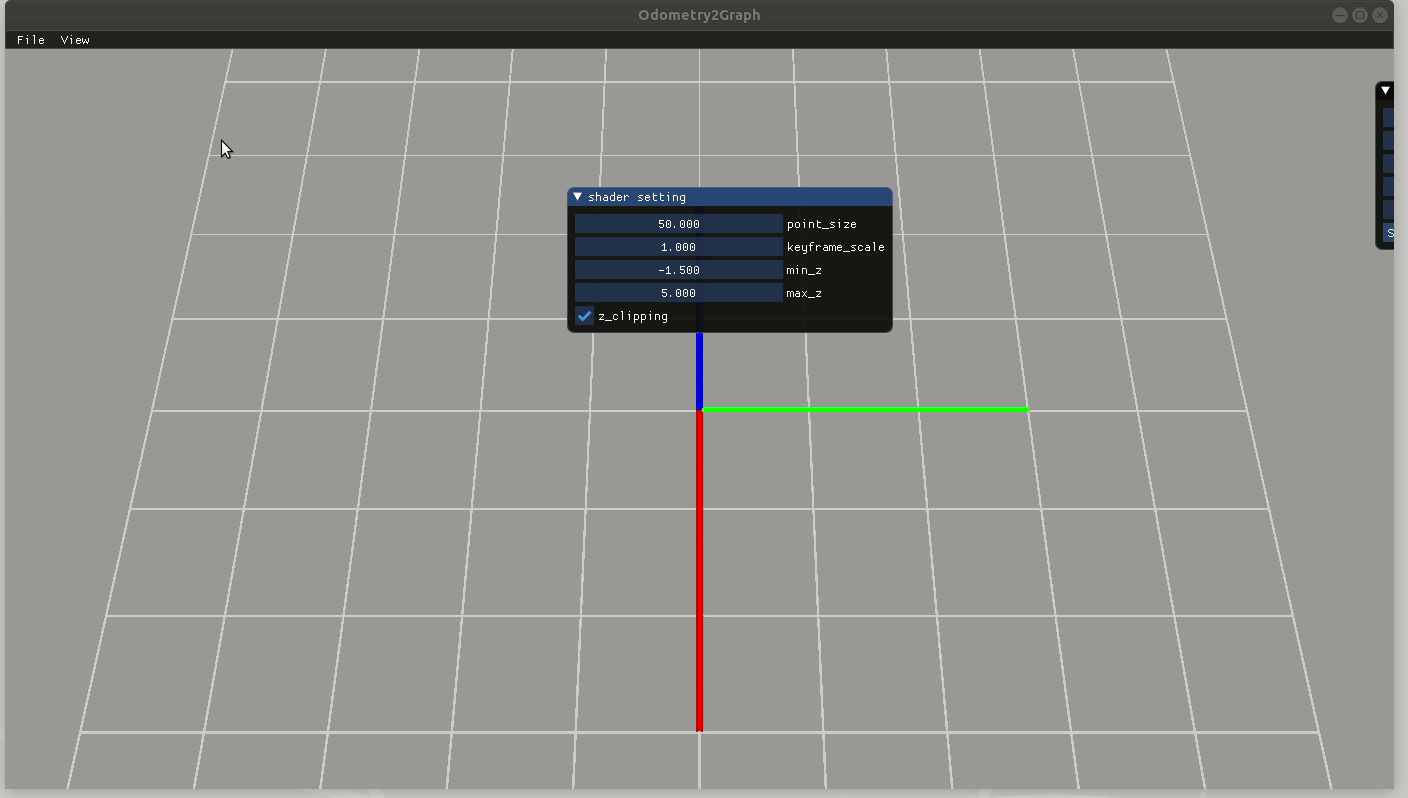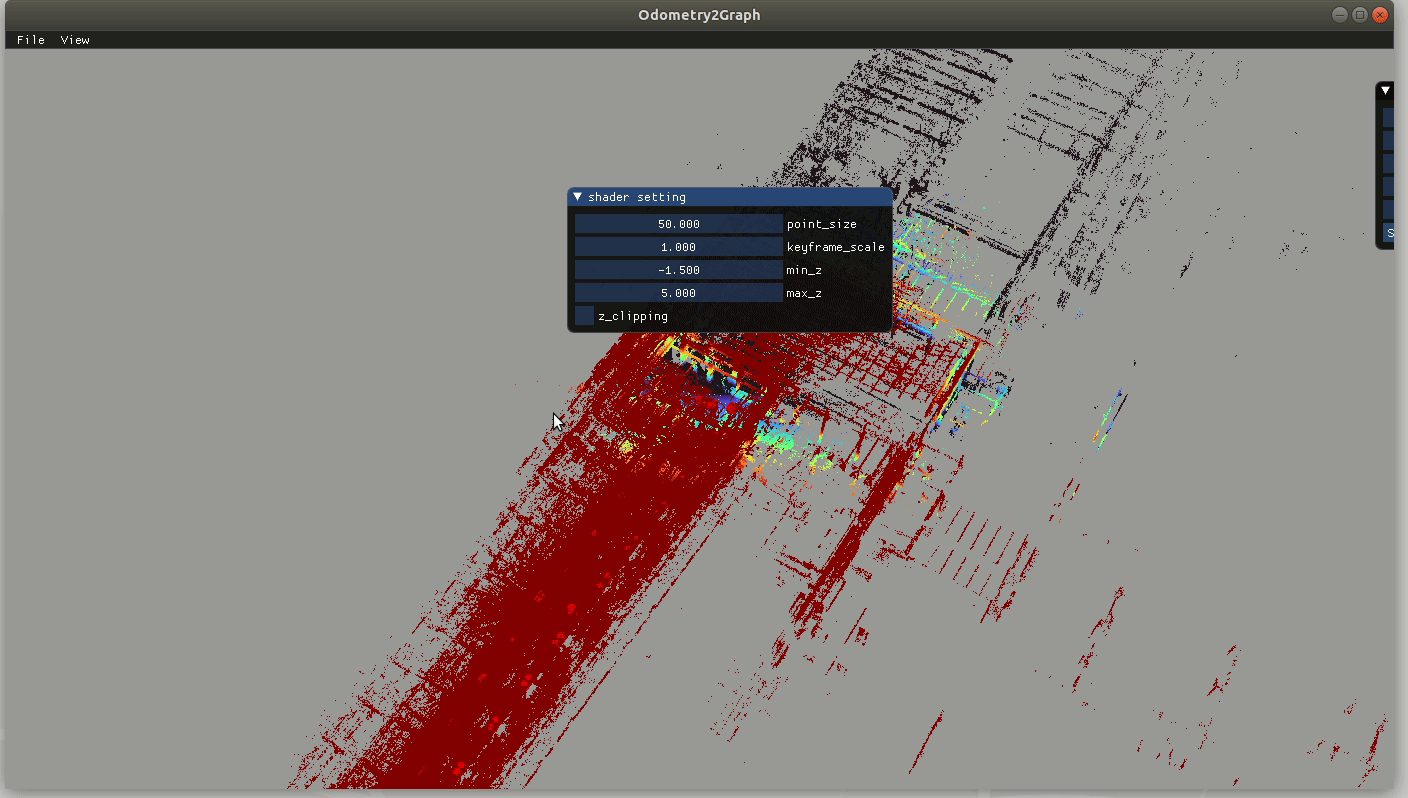
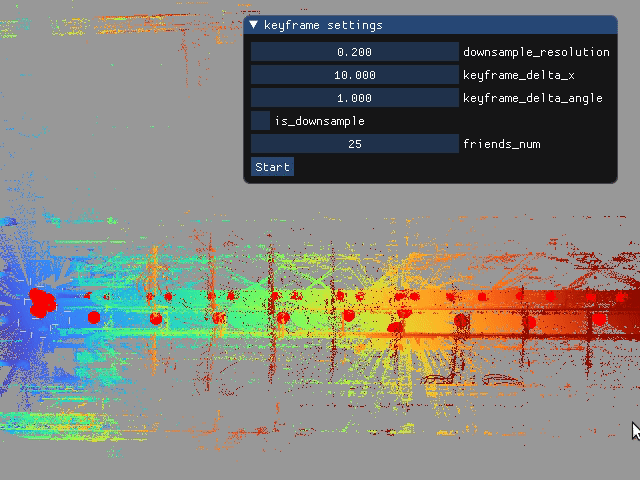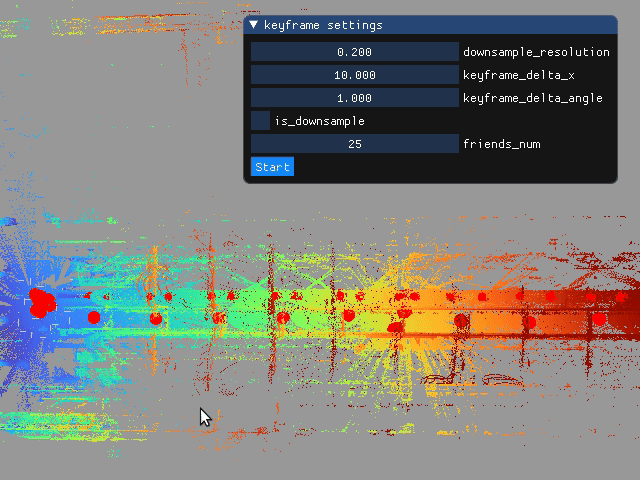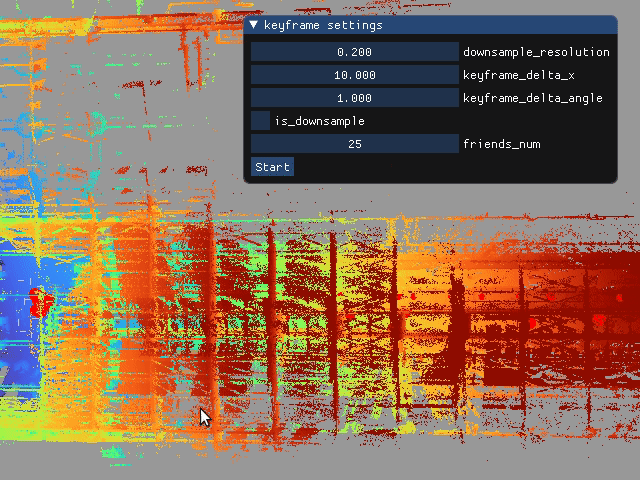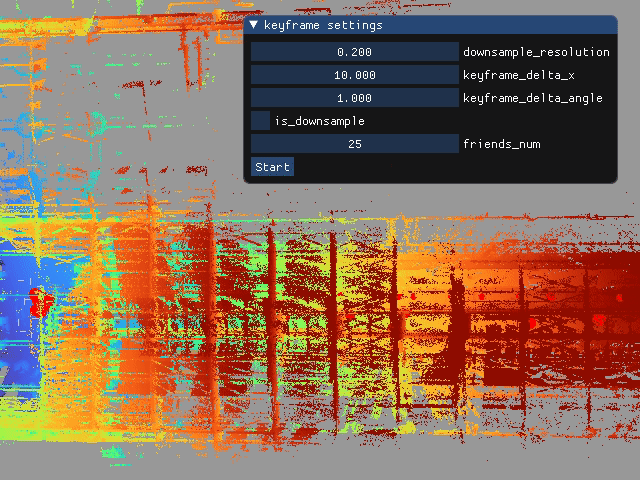
注意,由于部分操作比较耗时,所以在调整参数后不会立刻更改地图,只有点击Start按钮后才会根据参数更改地图
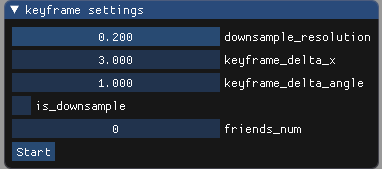
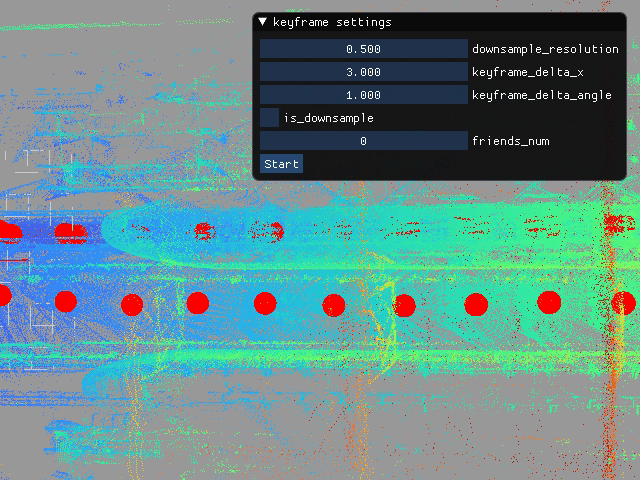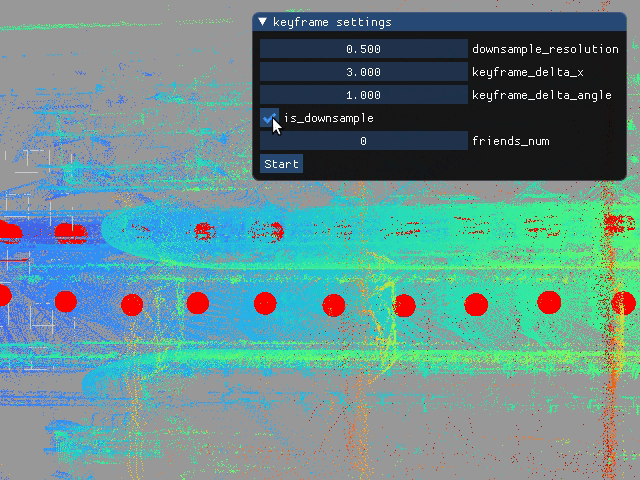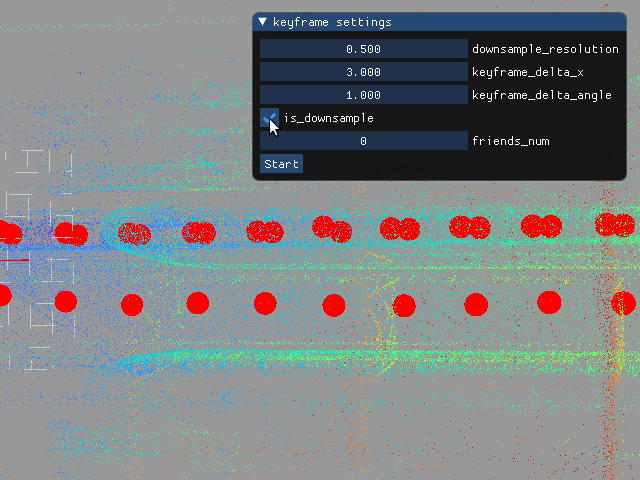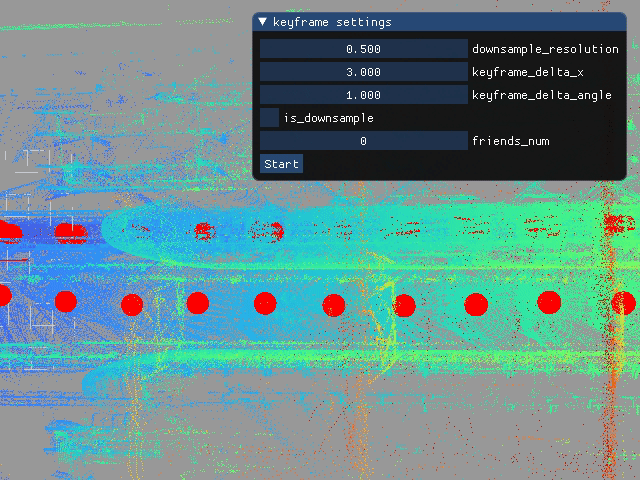
关键帧距离差单位m;关键帧角度差单位deg
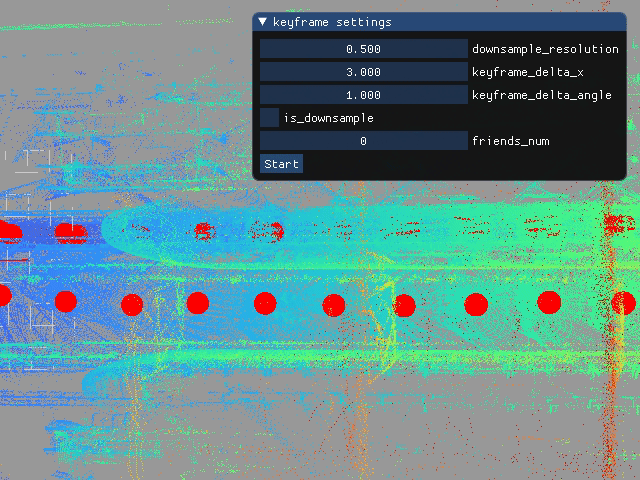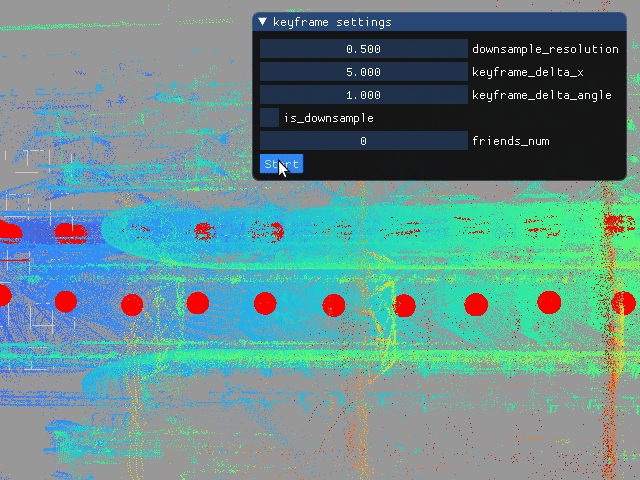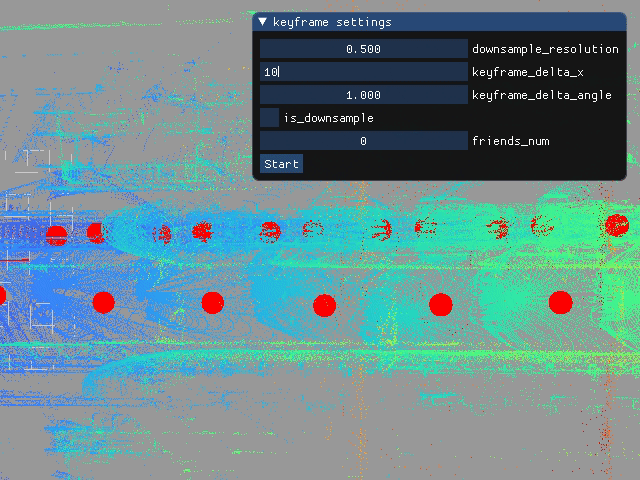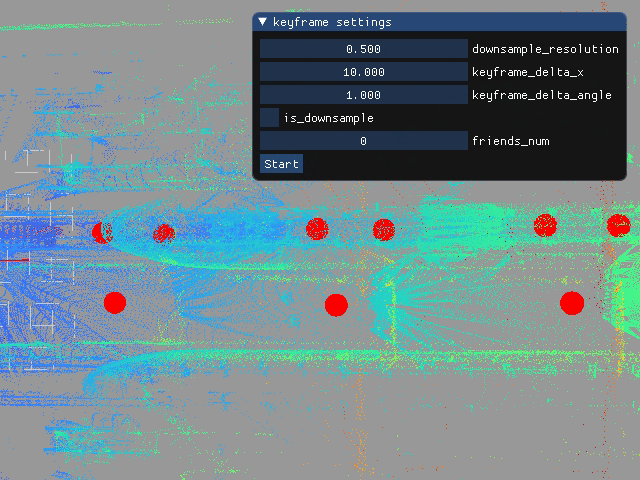
注意是前后融合,例如当设置friends_num为25时,实际融合关键帧前25帧点云和后25帧点云,总共融合25 * 2 = 50帧点云
此处可以重新指定地图类型和路径,允许与.json配置文件中不同
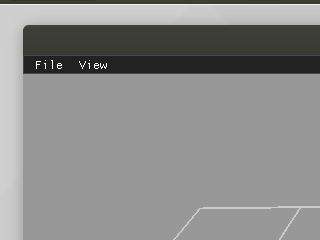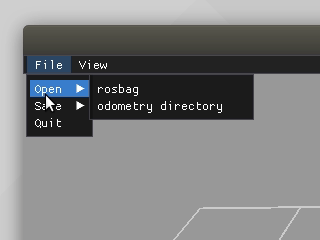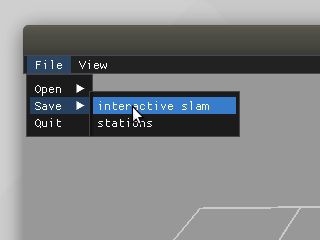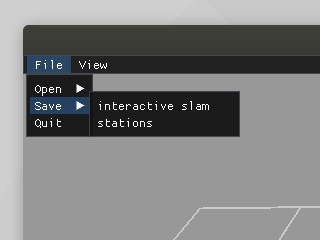
菜单栏->File->Save->interactive slam->选中保存地图文件夹