Repository navigation
6. VIRTUAL IMPLEMENTATION
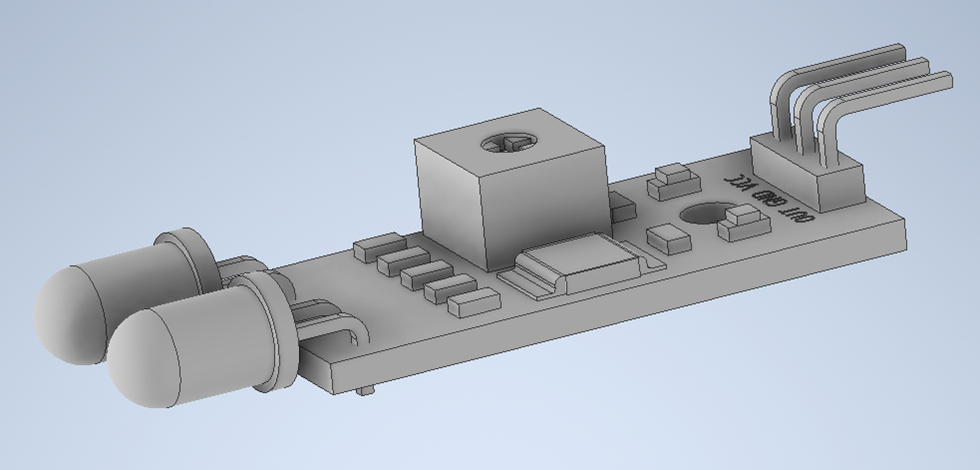
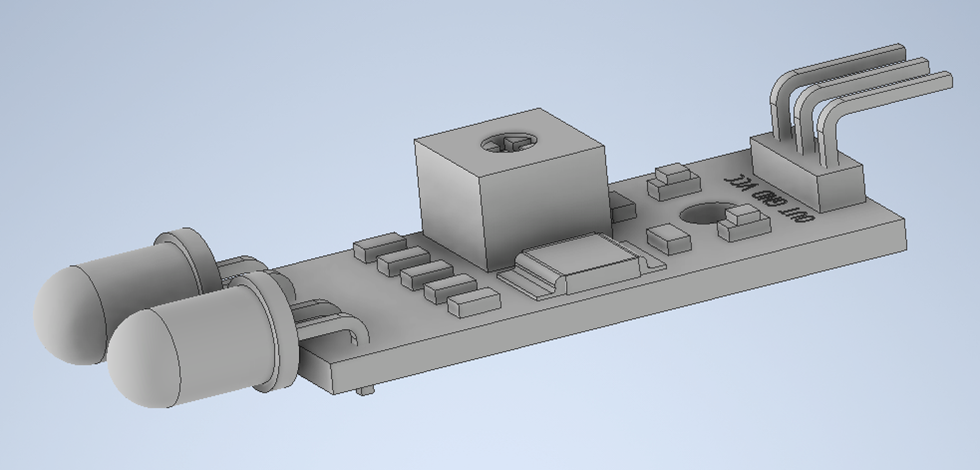
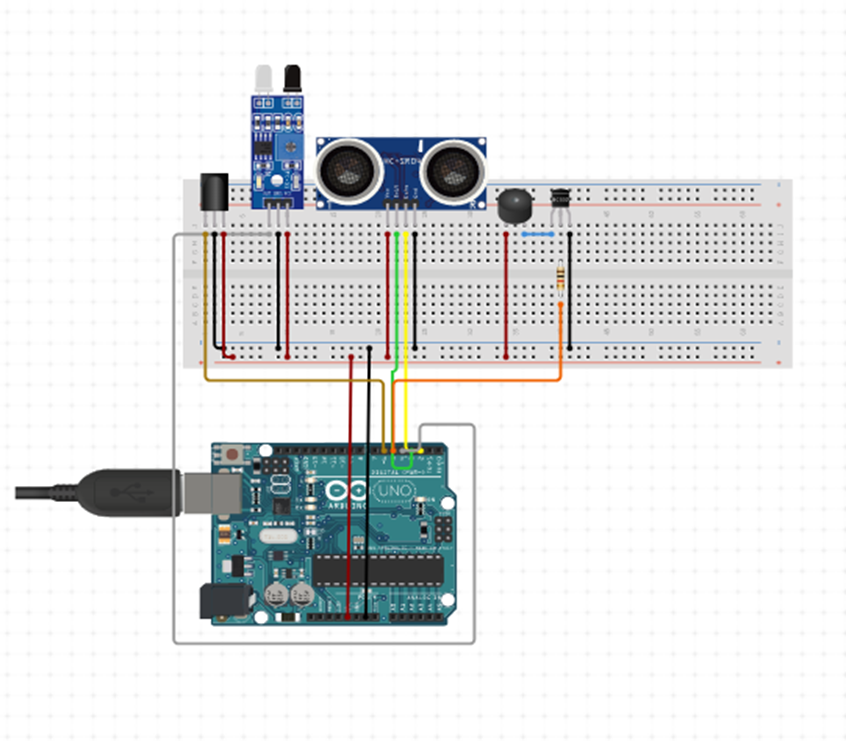
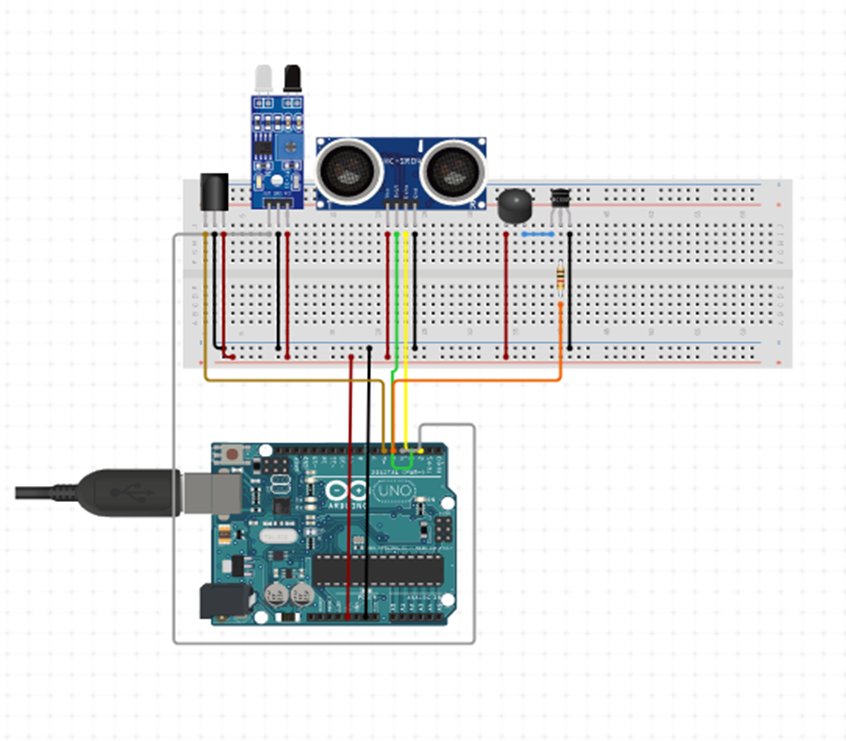
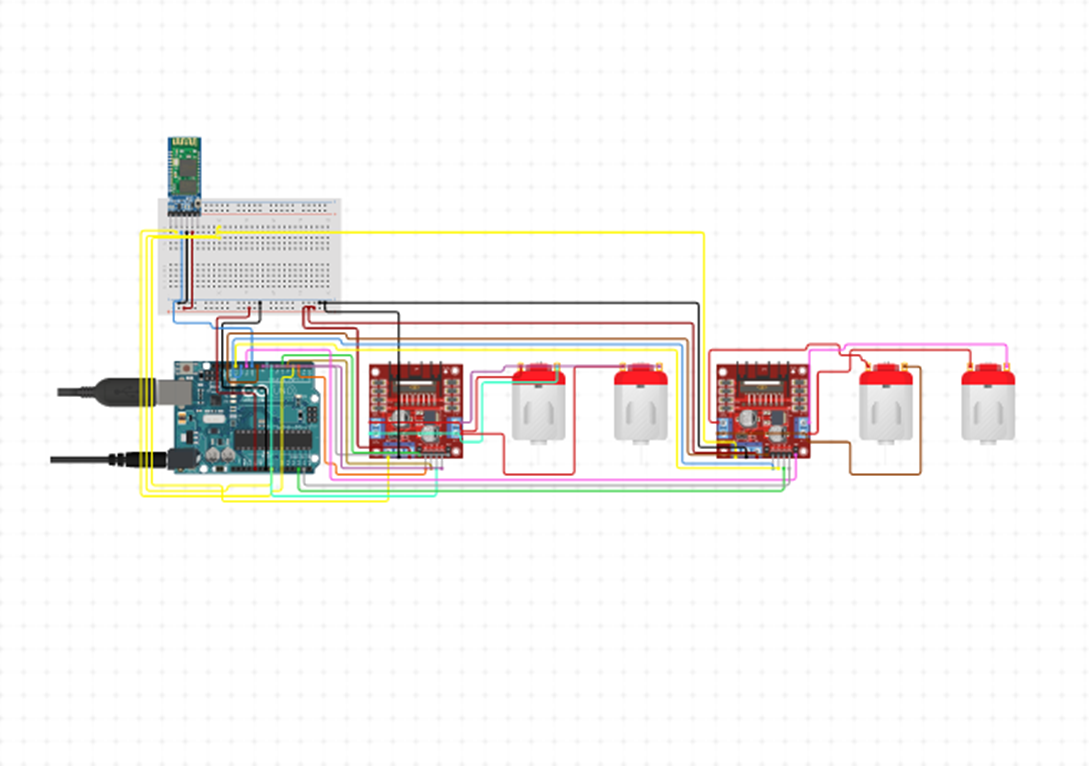
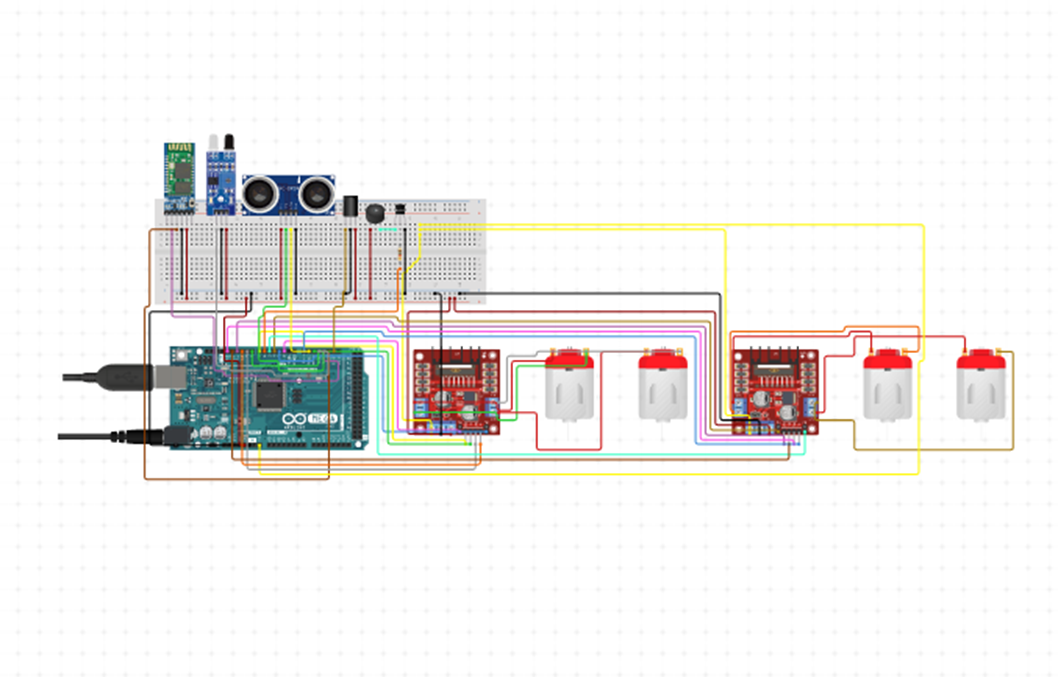
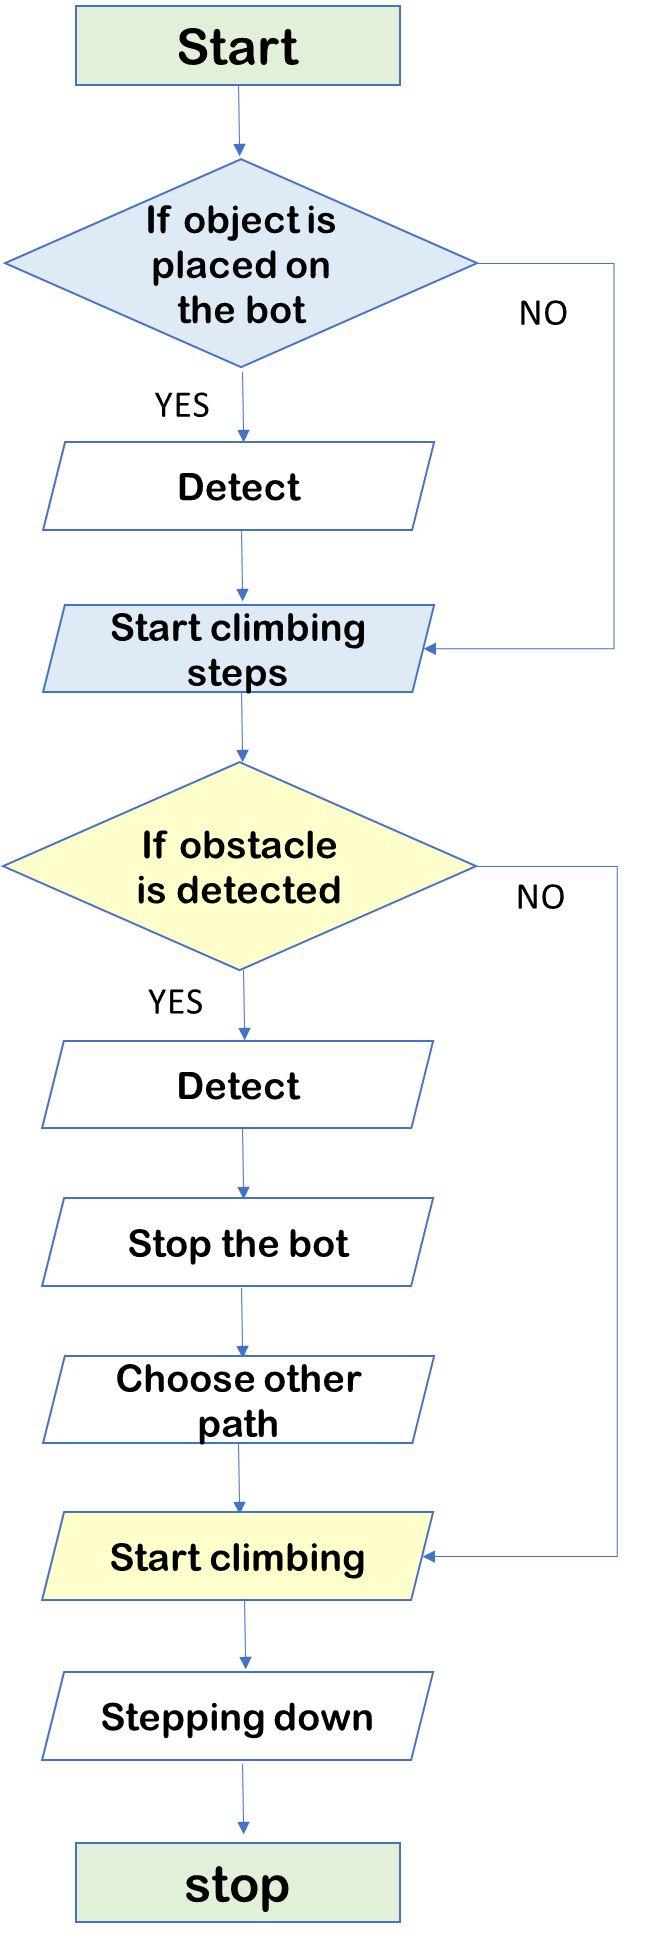
Step 1: Start
Step 2: if object is placed on the bot
            Detect

       Display " OBJECT PLACED IS DETECTED " ;

            start climbing steps

    else

        Display " OBJECT PLACED IS NOT DETECTED " ;

            start climbing steps

    end if
Step 3: if obstacle is found
             Detect

         Display " OBSTACLE IS DETECTED " ;

     Stop  the bot and choose other path for step climbing

         else

     start climbing

         end if
Step 4: Stepping down
Step 5: Stop
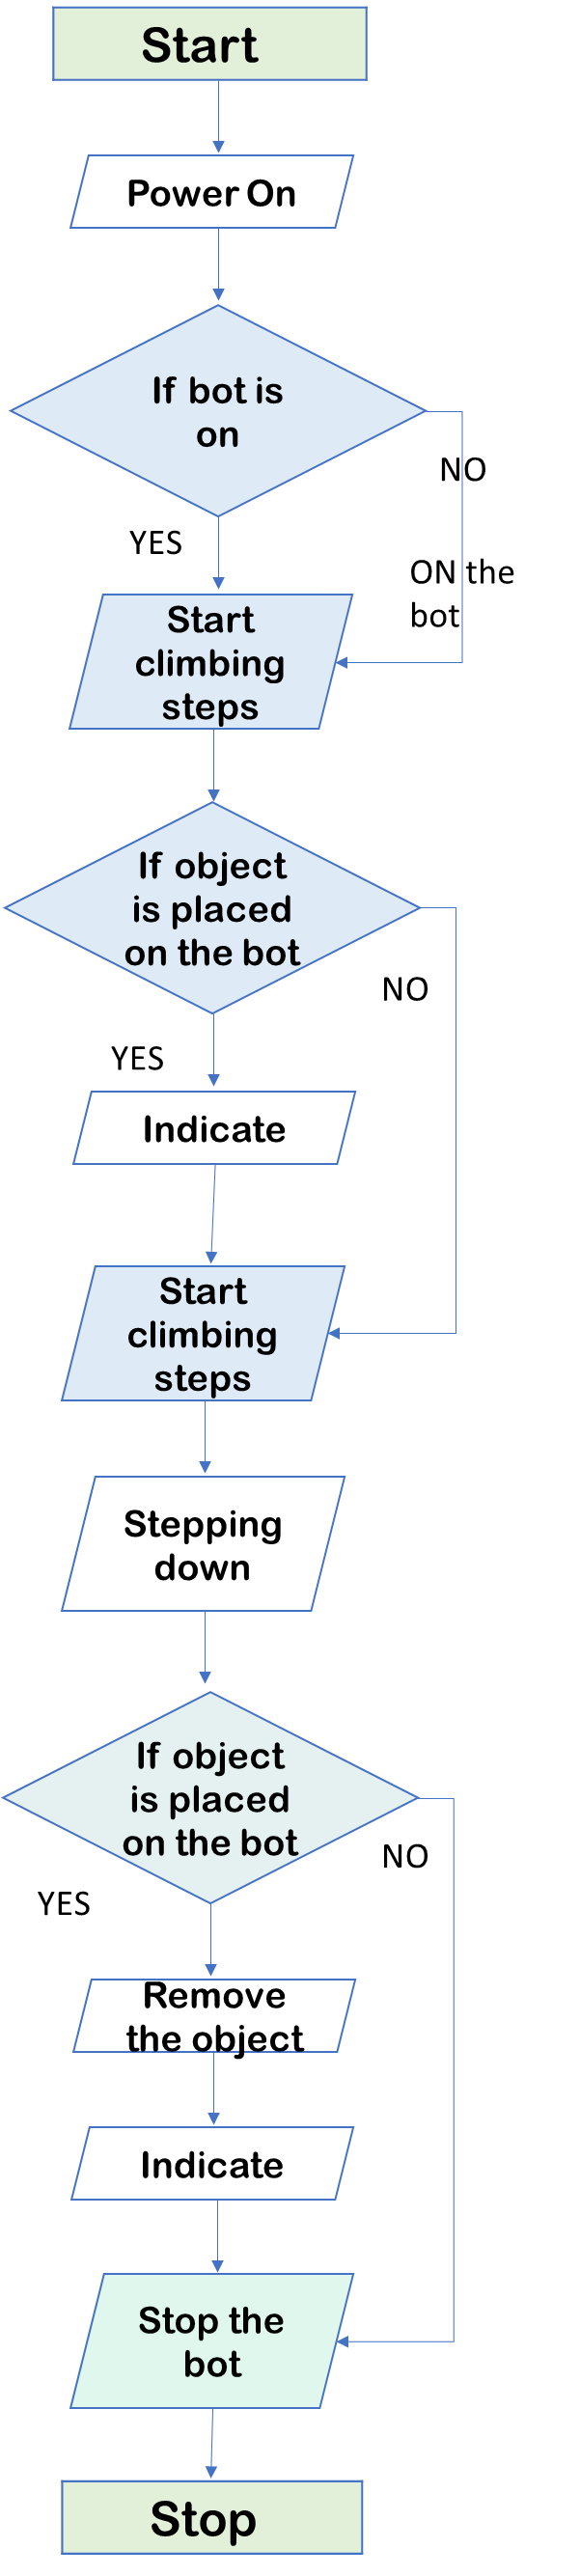
Step 1: Start
Step 2: Power on
Step 3: if the bot is on
       Indicate

    Display "BOT IS ON";

      Start climbing steps

    else

        ON the bot

     Display "BOT IS ON";

       Start climbing steps

   end if
step 4: if object is placed on the bot // ( BEFORE CLIMBING THE STEPS )
            Indicate

        Display "OBJECT IS PLACED":

            start climbing steps

      else

         Display "OBJECT IS NOT PLACED";

            start climbing steps

     end if
Step 5: Stepping down
Step 6: if object is placed // ( AFTER DESTINY IS REACHED )
        remove the object

            Indicate

        Display " OBJECT IS REMOVED";

            Stop the bot

     else

        Stop the bot

     end if
Step 7: Stop
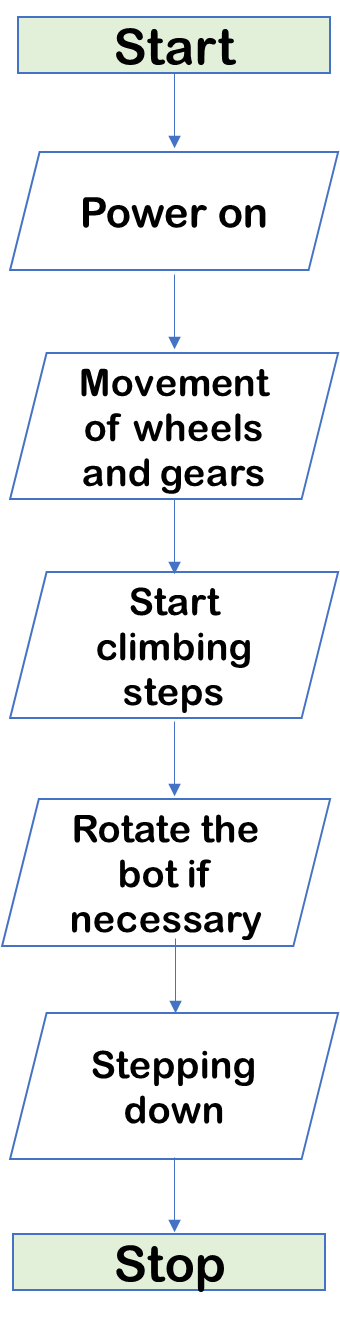
Step 1: Start
Step 2: Power on
Step 3: Movement of wheels and gears
Step 4: Start climbing steps
Step 5: Rotate the bot if necessary at particular angle
Step 6: Stepping down the steps
Step 7: Stop
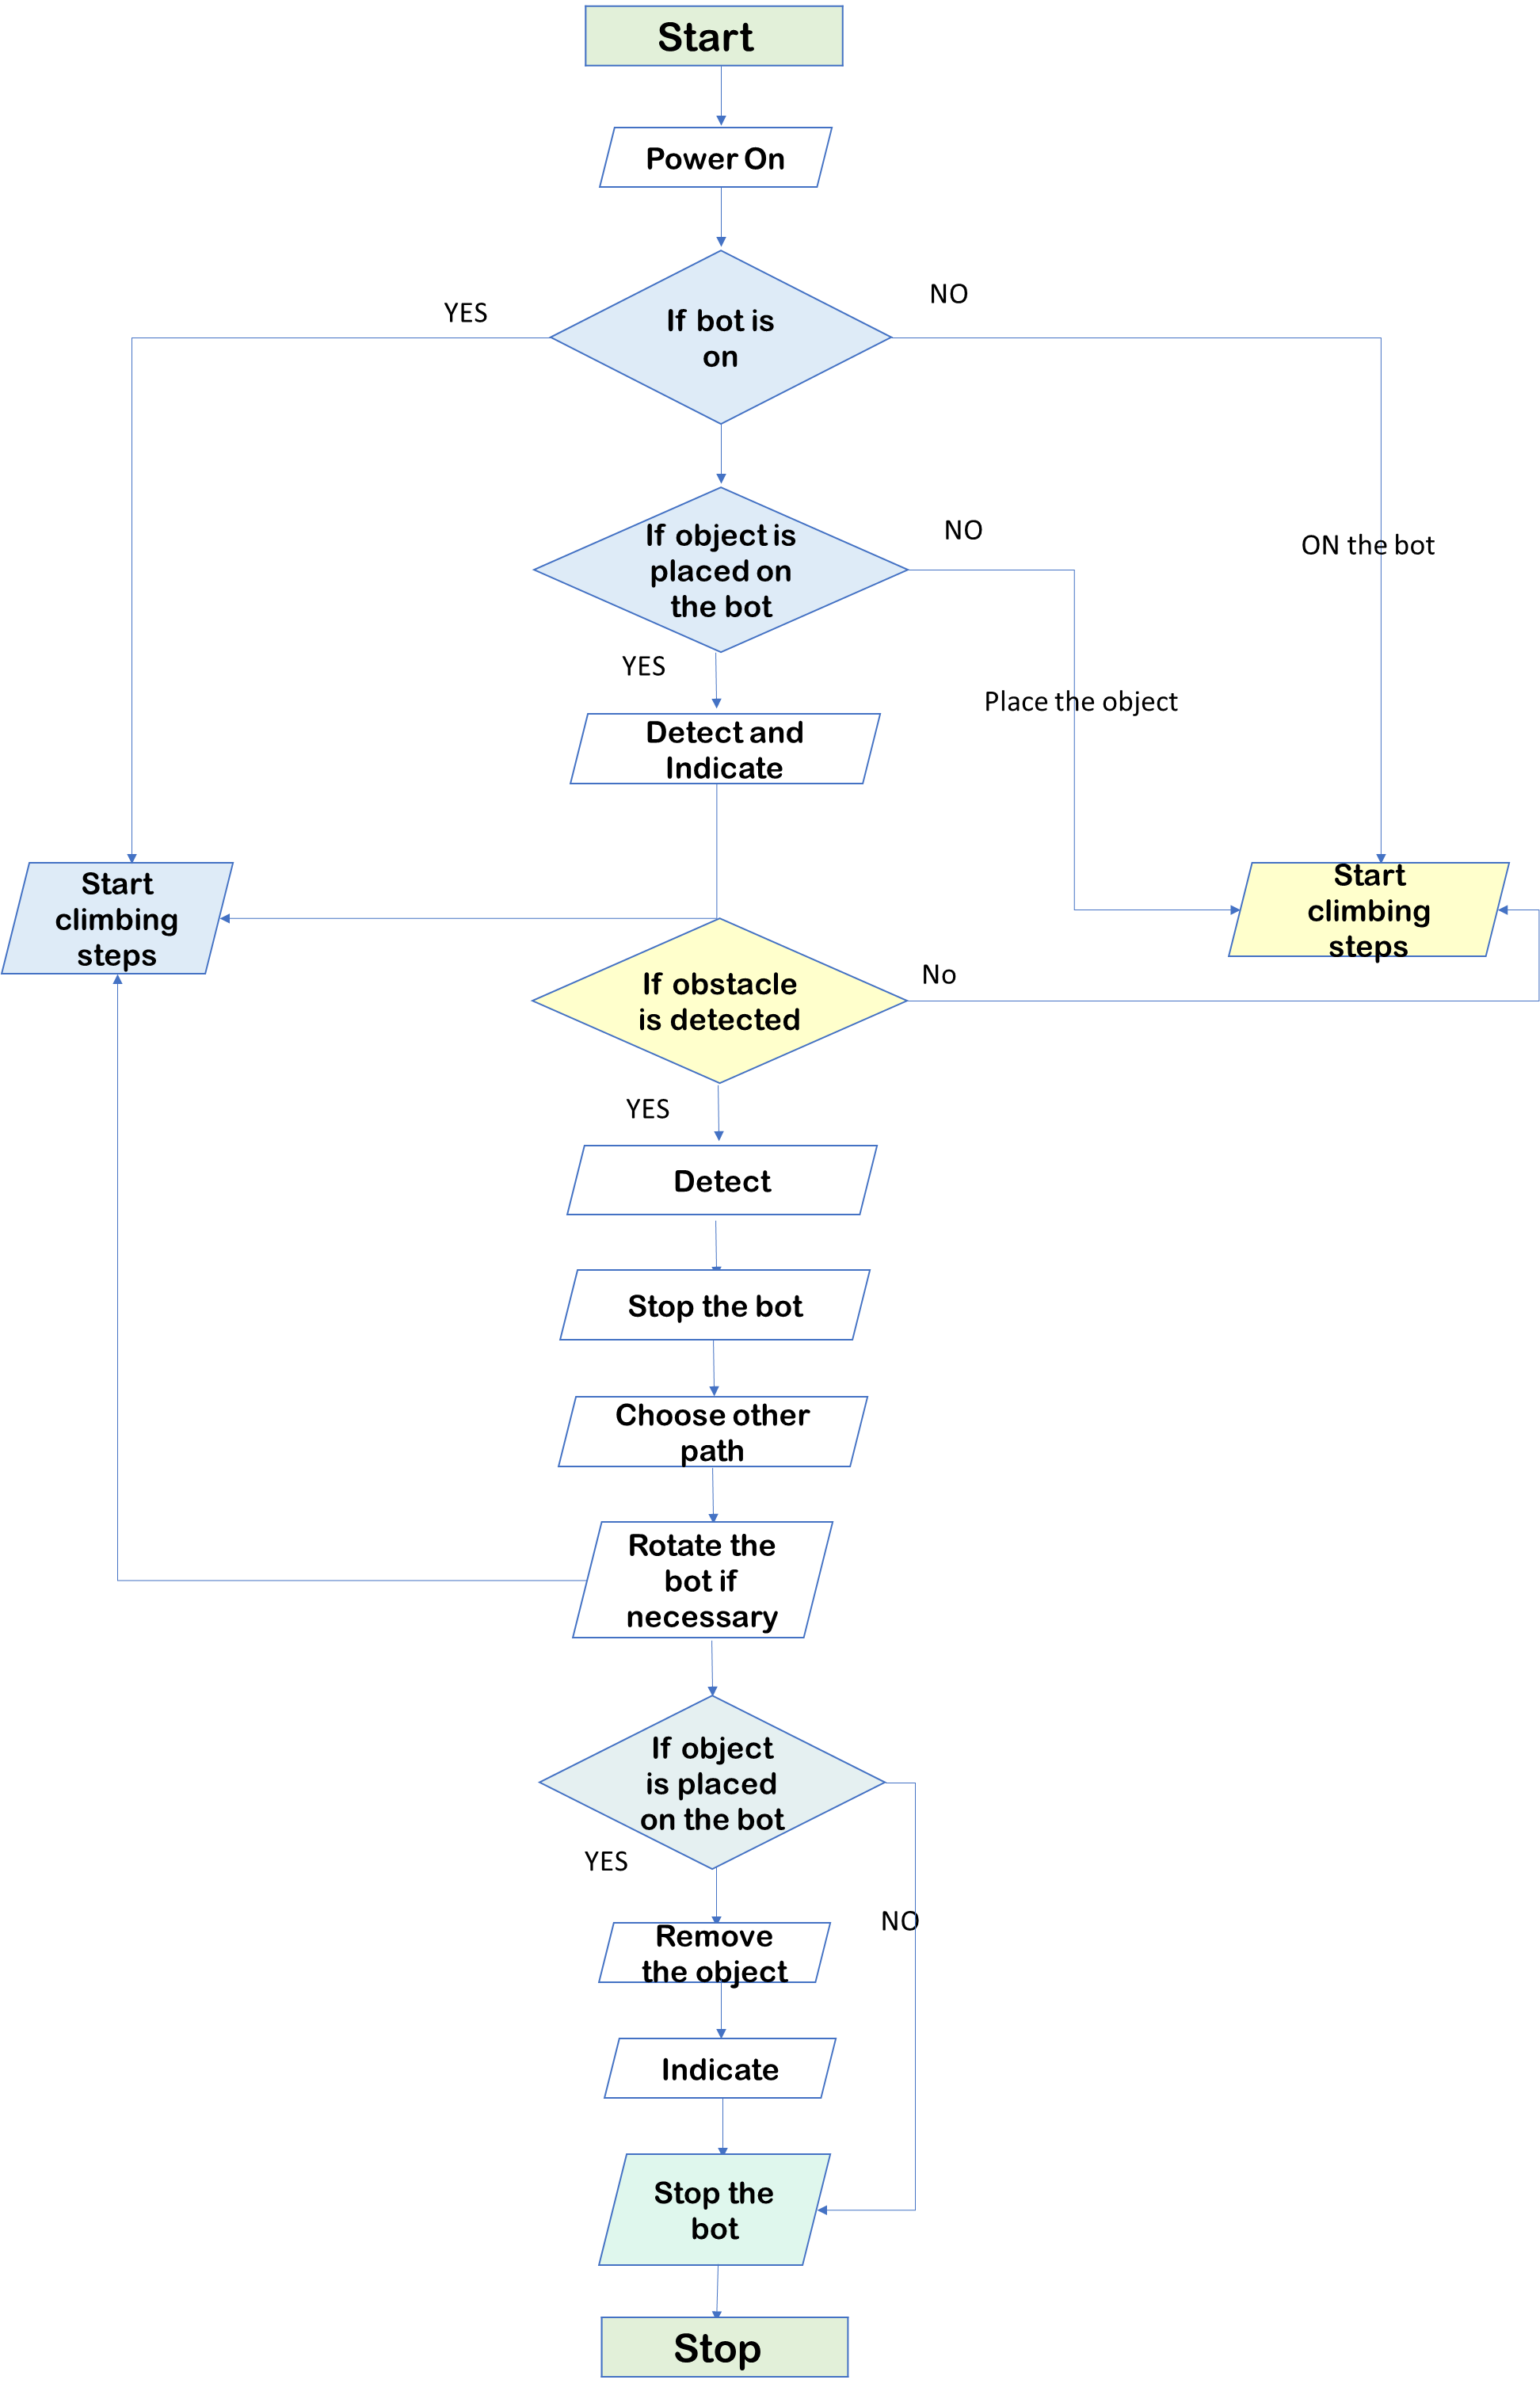
Step 1: Start
Step 2: Power on
Step 3: if the bot is on
       Detect and Indicate

    Display "BOT IS ON";

      Start climbing steps

    else

        ON the bot

     Display "BOT IS ON";

       Start climbing steps

   end if
step 4: if object is placed on the bot // ( BEFORE CLIMBING THE STEPS )
            Detect and Indicate

        Display "OBJECT IS PLACED":

            start climbing steps

      else

         Display "OBJECT IS NOT PLACED";

            start climbing steps

     end if
Step 5: if obstacle is found
             Detect and Indicate

         Display " OBSTACLE IS DETECTED " ;

     Stop  the bot and choose other path for step climbing

         else

     start climbing

         end if
Step 6: Stepping Down
Step 7: if object is placed // ( AFTER DESTINY IS REACHED )
        remove the object

            Indicate

        Display " OBJECT IS REMOVED";

            Stop the bot

     else

        Stop the bot

     end if
Step 8: if power is off(AFTER TASK COMPLETION)
              Indicate

         Display"BOT is off";

    else

             OFF the bot

         Display"BOT is off";

    end if
Step 9: Stop
| Sl.no | NAME OF THE COMPONENT | COMPONENTS DETAILS | QUANTITY | PRICE |
|---|---|---|---|---|
| 01 | IR SENSOR | --- | 1 | 30.00 |
| 02 | ULTRA SONIC | HC-SR04 | 1 | 60.00 |
| 03 | BUZZER | ---- | 1 | 37.00 |
| 04 | LED LIGHTS | ---- | 5-6 | 30.00 |
| 05 | BREADBOARD | 400 POINTS | 1 | 100.00 |
| 06 | CONNECTING WIRES | JUMPER WIRES | 20-30 | 60.00 |
| 07 | MICRO CONTROLLER | ARDUINO MEGA 2560 | 1 | 1566.00 |
| Sl.no | NAME OF THE COMPONENT | COMPONENTS DETAILS | QUANTITY | PRICE |
|---|---|---|---|---|
| 01 | IR SENSOR | -- | 1 | 205.00 |
| 02 | ULTRA SONIC | HC-SR04 | 1 | 60.00 |
| 03 | BUZZER | -- | 1 | 37.00 |
| 04 | LED LIGHTS | -- | 05-06 | 30.00 |
| 05 | BREADBOARD | 400 POINTS | 1 | 100.00 |
| 06 | CONNECTING WIRES | JUMPER WIRES | 20 EACH | 65.00 |
| 07 | MICRO CONTROLLER | ARDUINO MEGA 2560 | 1 | 1566.00 |
| Sl.no | NAME OF THE COMPONENT | COMPONENTS DETAILS | QUANTITY | PRICE |
|---|---|---|---|---|
| 01 | DC MOTOR | 30rpm | 4 | 130.00 |
| 02 | WHEELS | PLATIC-RUBBER WHEEL | 12 | 504.00 |
| 03 | GEARS | PLASTIC GEARS | 28 | 3892.00 |
| 04 | MICRO CONTROLLER | ARDUINO MEGA 2560 | 1 | 1566.00 |
| 05 | Bluetooth | HC05 | 1 | 205.00 |
| 07 | BREADBOARD | 400 points | 1 | 100.00 |
| 08 | CONNECTING WIRES | MALE TO MALE AND MALE TO FEMALE | 20 EACH | 65.00 |
| Sl.no | NAME OF THE COMPONENT | COMPONENTS DETAILS | QUANTITY | PRICE |
|---|---|---|---|---|
| 01 | MICRO CONTROLLER | ARDUINO MEGA 2560 | 01 | 1566.00 |
| 02 | BLUETOOTH | HC05 | 01 | 205.00 |
| 03 | DC MOTOR | 30rpm | 04 | 130.00 |
| 04 | ADAPTOR | -- | 01 | 405.00 |
| 05 | IR SENSOR | -- | 01 | 30.00 |
| 06 | BREADBOARD | 400 POINTS | 01 | 100.00 |
| 07 | GEARS | PLATIC GEARS | 28 | 3892.00 |
| 08 | WHEELS | PLASTIC-RUBBER WHEEL | 12 | 504.00 |
| 09 | LED LIGHTS | -- | 05-06 | 30.00 |
| 10 | CONTAINER | PLASTIC | 01 | 75.00 |
| 11 | CONNECTING WIRES | JUMPER WIRES | 20-30 | 65.00 |
| 12 | ULTRASONIC SENSOR | HC-SR04 | 01 | 60.00 |
| 13 | BUZZER | -- | 01 | 37.00 |