Repository navigation
start stop.pl
Start-stop to klasyczny pierwszy program w automatyce: przycisk start włącza silnik, przycisk stop go wyłącza, silnik pracuje dalej po zwolnieniu startu, a przy obu wciśniętych przyciskach pierwszeństwo ma stop. Porównajmy jego implementacje w językach ST, LAD (ladder logic) i ANSI C z wykorzystaniem bibliotek OpenCPLC, uwzględniając w C dwa style mapowania: na zmienne i na wskaźniki. Jeśli kod w języku C wydaje Ci się najbardziej przystępny i zrozumiały, to prawdopodobnie ta droga jest dla Ciebie.
| Sygnał | ST i LAD | C |
|---|---|---|
| Przycisk start | %IX0.0 |
DI1 |
| Przycisk stop | %IX0.1 |
DI2 |
| Silnik | %QX0.0 |
RO1 |
PROGRAM main

VAR
  start_button: BOOL := FALSE;
  stop_button: BOOL := FALSE;
  motor_running: BOOL := FALSE;
END_VAR

start_button := %IX0.0;
stop_button := %IX0.1;

IF stop_button THEN
  motor_running := FALSE;
ELSIF start_button THEN
  motor_running := TRUE;
END_IF;

%QX0.0 := motor_running;

END_PROGRAM
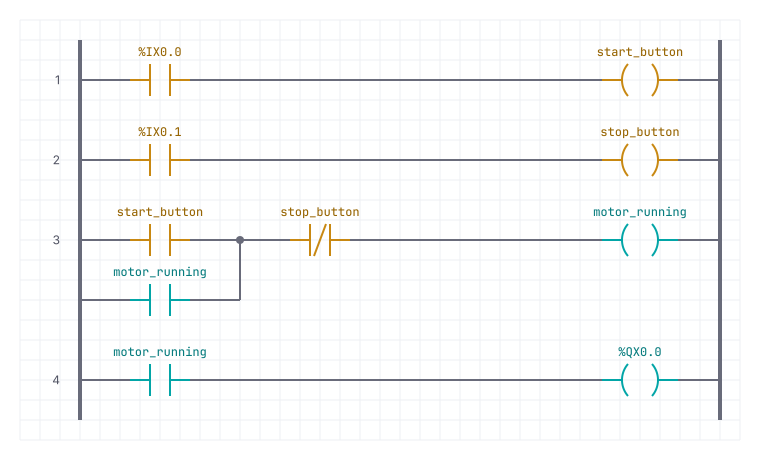
W każdym cyklu PLC cewka przyjmuje wynik swojego szczebla, więc bez dodatkowego styku cewka motor_running wyłączyłaby się po zwolnieniu startu.
Styk motor_running pod start_button to styk samopodtrzymujący: po włączeniu cewki zamyka on szczebel 3, dopóki stop_button go nie przerwie.
W ST i C ten styk jest zbędny, bo zmienna zachowuje wartość do następnego zapisu.

Cewka S (set) ustawia motor_running, a zmienna pozostaje ustawiona, dopóki nie skasuje jej cewka R (reset).
Przy obu wciśniętych przyciskach stop przerywa szczebel 3, a szczebel 4 kasuje motor_running, więc pierwszeństwo ma stop.
Program to wątek loop nowego projektu, utworzonego na przykład przez opencplc -n myapp -b Uno.
Każdy przebieg jego pętli while(1) to jeden cykl, jak w PLC: na początku wejścia są kopiowane do zmiennych, a na końcu zmienna jest kopiowana na wyjście, jak w dwóch pierwszych i ostatnim szczeblu drabinek.
let() kończy przebieg i oddaje procesor pozostałym wątkom.
bool start_button = false;
bool stop_button = false;
bool motor_running = false;

void loop(void)
{
  while(1) {
    start_button = DIN_State(&DI1);
    stop_button = DIN_State(&DI2);
    if(stop_button) {
      motor_running = false;
    }
    else if(start_button) {
      motor_running = true;
    }
    DOUT_Preset(&RO1, motor_running);
    let();
  }
}Wskaźniki nadają nazwy wejściom i wyjściu w jednym miejscu, a kod operuje bezpośrednio na nich: DOUT_Set i DOUT_Rst działają jak cewki S i R.
Stan obu przycisków jest odczytywany tak jak w drabinkach: przy odczycie zbocza przez DIN_Rise stop działałby tylko w chwili wciśnięcia, a przytrzymany nie blokowałby startu silnika.
DIN_t *start_button = &DI1;
DIN_t *stop_button = &DI2;
DOUT_t *motor_running = &RO1;

void loop(void)
{
  while(1) {
    if(DIN_State(stop_button)) {
      DOUT_Rst(motor_running);
    }
    else if(DIN_State(start_button)) {
      DOUT_Set(motor_running);
    }
    let();
  }
}