DeepRelativityDiscussion‐Japanese
相対性効果とは、近日点移動
- ユークリッド幾何学における相対性理論の近似 (係数省略)
- 証明
- 特殊相対性理論と一般相対性理論
- 計算表
- 計算の理解:軌道力学と時空の接続
- 計量シグネチャの規則:空間的優先 vs. 時間的優先
- 光の湾曲について
- ニュートン力学の慣性の法則の再考
- 双子のパラドックス
NAS6LIBリポジトリに戻る
NAS6LIB Wikiに戻る
相対論効果 S(シュワルツシルト補正項)(係数省略)
特殊相対性効果 SS(シュワルツシルト補正項 + 特殊)
一般相対性効果 SG(シュワルツシルト補正項 + 一般)
複合相対性効果 SGS(シュワルツシルト補正項 + 一般 + 特殊)
またここに1周の楕円の積分定数の(1-e^2)の項が関係してくる場合がある
- G: 重力定数
- M: 中心天体の質量
- m: 物体の質量
- r: 軌道半径
- c: 光速
- a: 軌道長半径
- e: 軌道離心率
- V: 平均軌道速度(一般的な文脈では瞬間速度)
- dφ: 相対論的近点シフト(この文脈での定義による)
- rs: 中心天体のシュワルツシルト半径
- T: 軌道周期
- ω: 平均角速度
- Vp: 近点速度(近点)
- Va: 遠点速度(遠点)
- h: 比角運動量(単位質量あたりの角運動量)
- E: 比軌道エネルギー(単位質量あたりのエネルギー)
ローレンツ収縮
近似式
(
円軌道の場合 (離心率
シュワルツシルト計量 (球対称性を持つアインシュタインの場の方程式の真空解) の線要素は
次のように与えられます:ここで、$c$ は光速、$t$ は座標時間、$r$ は動径座標、
単位
対応する変分問題は以下のとおりです。
各要素の方程式を導出します。
特定の成分の選択:
赤道面内の運動、つまり
を考えます。
(*3)より、$\frac{ds}{d\phi} = r^2/h$です。したがって、$\frac{dr}{ds} = r'\frac{d\phi}{ds} = hr'/r^2$です。
整理して
解
この式は
これはニュートン力学の重力方程式に相対論的補正項
ここで、$h = r^2\frac{d \phi}{ds}$、$m = GM/c^2$、$u=1/r$です。
相対論的補正項$3mu^2$を調べてみましょう。
次に
したがって、ユークリッド幾何学では、$\textbf{シュワルツシルト時空における重力の力の方程式}$ は次のように表されます。
- 円軌道 (e=0) の場合
半径 r、角度 θ、軌道速度 v を持つ円扇形の面積 A は、次のように表されます。
このことから、速度 v は次のようになります。
速度を2乗すると、次のようになります。
また、中心質量Mと重力定数Gの場合、軌道速度vは次のように表されます。
速度を2乗すると、次のようになります。
- 楕円軌道の場合
焦点からの距離q、真近点角$\psi$、離心率e、軌道速度wを持つ楕円扇形の面積Bは、次のように表されます。
このことから、速度wは次のようになります。
速度を2乗すると次のようになります。
また、中心質量Nと重力定数Gの場合、軌道速度wは次のようになります。
速度を2乗すると次のようになります。
楕円軌道の相対論的補正項
楕円軌道の速度を用いて相対論的補正項$3(\frac{v}{c})^2$を適用しようとすると、次の項が成り立ちます。
楕円軌道の場合、ニュートン歳差運動(すなわち近日点前進)に対する相対論的補正は、円軌道で得られた相対論的項 3(V/c)^2 を拡張することによって導かれます。これには、楕円運動に特有の変化する半径距離と速度を考慮する必要があります。一般相対論的摂動を楕円軌道全体にわたって積分するか、有効ポテンシャルを解析することで、軌道離心率に関連する追加の係数が出現します。
具体的には、1回転あたりの近日点移動は、相対論的係数 3(GM/ac^2) の 1/(1-e^2) 倍に比例します。
この係数は、中心天体からの速度と距離の変動を考慮しながら、楕円軌道全体にわたって正しい相対論的補正を保証します。
したがって、楕円軌道の一周の相対論的補正項は次のようになります。
ただし瞬間の力としては(1-e^2)の項は必要ありません
この式は、一般相対論における楕円軌道の相対論的補正項を表しています。
より一般的なカー計量でも同様の式が成り立ちます。
- 特殊相対性理論の効果を用いた計算
水星の軌道長
特殊相対性理論の効果によって短縮された軌道距離:
(
ラジアンあたりの速度への変換:
真円軌道から楕円軌道への変換:
水星は100年で415周回します。
1周あたりの経過時間は
累積を計算します。
秒角に変換します (
相対論的効果
特殊効果
答え
- 一般的な理論計算法
- 正直に言うと、単純化すると相対性理論効果は
$S=(v/c)^2$ となります。
これは、水星の円軌道に特殊効果を適用する以前の方法よりも計算が簡単です。
水星の一般相対性理論効果
これを[秒角/100年]に変換します。
(360×3600は秒角、4.15は水星が1年間に公転する回数、100は100です。年)
一般的に導かれる理論値
まあ、そういうことです。
- 高度差による時計のずれを計算してみましょう。
相対論的効果 S について:
特殊
一般
特殊 + 一般
計算式:
時計のずれの観測データ:$1.1 \times 10^{-16} \text{ [s/m]}$
高度
地球の中心からの距離:$R0 = L0/(2\pi) = 6366197 \text{ [m]}$
日
自転速度
高度
点の円周
自転速度
- 相対論的時計差の計算の説明
相対論的時計差の計算を明確にしましょう。
計算から導かれる値は次のとおりです。
$SGSR1000AT0 = SGSR1000/SGSR0 - 1 = 3.139565543 \times 10^{-4}$ $SGSR = SGSR1000AT0/(R0 \times 2\pi \times 86400) = 9.084392 \times 10^{-17}$ $SGR = SGSR \times (6/5) = 1.09012704 \times 10^{-16}$
時計差の観測データは
ご覧のとおり、計算値は観測データに非常に近い値です!
- これらの値が表すもの
項
特殊相対論効果と一般相対論効果の両方が組み合わさったデータから一般相対論効果を抽出するには、データに(6/5)を掛けます。これが、$SGR$が$SGSR \times (6/5)$として計算される理由です。
この変換は、以下の値で割ることによって行われます。
- 地球の中心からの距離$R0$(高度$1 \text{ [m]}$あたり)。
-
$2\pi$ (ラジアン$1 \text{ [radian]}$あたり)。 -
$86400$ (秒$1 \text{ [second]}$あたり)。
申し訳ありませんが、私の計算方法は単位をいじらないといけないので面倒です。
これをしなくても、$SGR=g/c^2$ になるようです。
では、私の方法を使って、地球上の高度 0[m] における重力はどうなるでしょうか?加速度 g を計算してみましょう。
一般に、$SG=(3.0/(1-e^2))(v/c)^2$
そうですか?
天文単位 (AU): 地球と太陽の平均距離、約1.496e11 [m]
光速 (c): 299792458 [m/sec]
太陽質量 (Ms): 1.989e30 [kg]
万有引力定数 (G): 6.674e-11 [Nm^2kg^-2]
太陽のシュワルツシルト半径
これらの式から、次の式が得られます。
これは単位時間あたり単位ラジアンの式なので、
これを1回転に変換するには2πを掛けます。
これは近日点移動の標準的な式と一致します。
軌道長半径 a 離心率 e 公転周期 T 観測値に基づいて計算
以下の表の各項目の計算方法
Varg=2πa/T
Vp=√((GMs/a)((1+e)/(1-e)))
Va=√((GMs/a)((1-e)/(1+e)))
h=rVt=√(GMsa(1-e^2)) ここで、Vtは接線速度です。
E=-(GMs)/(2a)
この計算表を導く際に、$d\phi$について以下の式を使用します。
| 惑星名 | 軌道長半径 a [AU] | 軌道長半径 a [m] | 離心率 e | 公転周期 T [地球年] | 公転周期 T [秒] | 平均公転速度 Vavg [m/秒] | 近日点速度 Vp [m/秒] | 遠日点速度 Va [m/秒] | 比角運動量 h | 比軌道エネルギー E | dφ | 2a(Vavg/c)^2(1+dφ) | a(1-e^2)dφ(2/3) | (8π^2a^3/c^2T^2)(1+dφ) | (2a(Vp/c)^2(1-e))(1+dφ)/(1+e) | (2a(Va/c)^2(1+e))(1+dφ)/(1-e) | (2h^2)(1+dφ)/(c^2a(1-e^2)) | (-4aE/c^2)(1+dφ) |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 水星 | 0.3871 | 57909335747.97 | 0.2056 | 0.241 | 7605225.432 | 47360 | 58981.8245518867 | 38864.5997213162 | 2713351274428838 | -1146152501.02099 | 7.81737E-08 | 2890.41761017372 | 2890.41738421905 | 2949.64619982031 | 2953.99400232239 | 2953.99400232239 | 2953.99400232239 | 2953.99400232239 |
| 金星 | 0.7233 | 108204139877.31 | 0.0068 | 0.615 | 19407525.48 | 35020 | 35264.8306131018 | 34788.4681812999 | 3.78985E+015 | -613404718.85141 | 4.09385E-08 | 2953.00898396617 | 2953.00886307433 | 2954.87861991337 | 2953.99389232987 | 2953.99389232987 | 2953.99389232987 | 2953.99389232987 |
| 地球 | 1 | 149597870700 | 0.0167 | 1 | 31556952 | 29780 | 30290.1329043849 | 29295.0601798777 | 4455666017974531 | -443675633.145225 | 2.96108E-08 | 2952.31981614066 | 2952.31972872007 | 2953.48301086581 | 2953.99385886788 | 2953.99385886788 | 2953.99385886788 | 2953.99385886788 |
| 火星 | 1.5237 | 227942275585.59 | 0.0934 | 1.881 | 59358626.712 | 24080 | 26502.0659476983 | 21974.3671009542 | 5476717309904882 | -291183063.034209 | 1.95253E-08 | 2941.21277103664 | 2941.21271360854 | 2952.94449752574 | 2953.99382907537 | 2953.99382907537 | 2953.99382907537 | 2953.99382907537 |
| 木星 | 5.2028 | 778327801677.96 | 0.0485 | 11.86 | 374265450.72 | 13060 | 13709.103081907 | 12440.831266032 | 1.01526725255784E+016 | -85276319.1253219 | 5.70675E-09 | 2954.18364717428 | 2954.18363031549 | 2957.17130472142 | 2953.99378825542 | 2953.99378825542 | 2953.99378825542 | 2953.99378825542 |
| 土星 | 9.5388 | 1426984169033.16 | 0.0555 | 29.46 | 929667805.92 | 9650 | 10195.9818305455 | 9123.73741255352 | 1.37420071513116E+016 | -46512730.4425321 | 3.11799E-09 | 2957.07522669051 | 2957.07521747039 | 2953.59000447722 | 2953.99378060823 | 2953.99378060823 | 2953.99378060823 | 2953.99378060823 |
| 天王星 | 19.1914 | 2870992575751.98 | 0.0463 | 84.01 | 2651099537.52 | 6810 | 7122.24123368717 | 6491.90620717524 | 1.95011638557061E+016 | -23118461.0369866 | 1.55134E-09 | 2962.88560330786 | 2962.88559871142 | 2957.96116322479 | 2953.99377598035 | 2953.99377598035 | 2953.99377598035 | 2953.99377598035 |
| 海王星 | 30.0611 | 4497076550899.77 | 0.009 | 164.79 | 5200270120.08 | 5440 | 5482.19031957957 | 5384.39108692106 | 2.44319450679472E+016 | -14759128.3467746 | 9.87900E-10 | 2961.53363889885 | 2961.53363597315 | 2954.52291069398 | 2953.99377431596 | 2953.99377431597 | 2953.99377431597 | 2953.99377431596 |
これらの補正を加えると、太陽のシュワルツシルト半径に近づきましたが、理論的に正しいかどうかはわかりません。
| 惑星名 | 2a(Vavg/c)^2(1+dφ)/√(1-e^2) | a(1-e^2)dφ(2/3)/√(1-e^2) |
|---|---|---|
| 水星 | 2953.51619901886 | 2953.51596813154 |
| 金星 | 2953.07725990169 | 2953.07713900707 |
| 地球 | 2952.73158850882 | 2952.73150107604 |
| 火星 | 2954.12624436109 | 2954.12618668085 |
| 木星 | 2957.66427810698 | 2957.66426122832 |
| 土星 | 2961.64004046082 | 2961.64003122647 |
| 天王星 | 2966.06647243991 | 2966.06646783855 |
| 海王星 | 2961.6535882982 | 2961.65358537239 |
上の表は、太陽系の惑星の軌道パラメータを用いて、シュワルツシルト半径 (rs = (2GM)/c^2) を表すさまざまな方法を示しています。シュヴァルツシルト半径は一般相対性理論における基本的な概念であり、太陽のような質量を持つ物体の周囲の境界を定義します。この境界では、重力が非常に強く、光でさえもこの境界を越えると逃れることができません。太陽の場合、この理論上の半径は約2953[m]です。
惑星の軌道要素(軌道長半径a、離心率e、軌道周期T、速度Vp、Va、Vavg、比角運動量h、比軌道エネルギーE)の様々な組み合わせが、相対論的効果(近日点歳差項dφなど)を調整すると、一貫して太陽のシュヴァルツシルト半径に非常に近い値を生み出すことに注目してください。
これは、古典的なニュートン軌道力学と、より精密なアインシュタインの一般相対性理論の枠組みとの間の深い相互関連性を巧みに示しています。これは、一見相反するように見えるこれらの軌道特性が、中心質量(太陽)の重力特性と根本的に結びついていることを示しています。
シュワルツシルト半径はブラックホールと最もよく関連付けられていますが、その根底にある原理を理解することで、それほど極端ではない環境下でも重力の微妙なニュアンスを理解するのに役立ちます。
- 人工衛星と安定軌道:
地球の人工衛星が「自然な」長期軌道を維持するためには、地球自身のシュワルツシルト半径(地球の質量に対してわずか9mm!)をはるかに超えて運用する必要があります。
軌道の安定性は、基本的にこの理論的な限界からの距離によって保証されます。
軌道力学に関する私たちの日常的な経験は、主にニュートン力学に基づいていますが、
その根底にある相対論的枠組みは、これらの軌道が重力下では自然に安定しています。
- 精度と相対論的補正:
地球を周回する衛星であっても、微妙な相対論的効果は重要です。
例えば、全地球測位システム(GPS)は非常に正確なタイミングに依存しています。GPS衛星の原子時計は、特殊相対論的時間の遅れ(高速であるため)と一般相対論的時間の遅れ(地球の重力ポテンシャルが地表に比べて弱いため)の両方を経験します。
これらの微小な相対論的補正を考慮しなければ、GPSはすぐに誤差を蓄積してしまい、ブラックホールから遠く離れた場所であっても、一般相対論から導かれる原理が現実世界に影響を与えることを示しています。
安定した軌道を維持する惑星や衛星の観測された様々な軌道要素からシュワルツシルト半径を決定できることは、軌道安定性の基準としての重要性を浮き彫りにします。
逆に、真に自然な軌道であれば、その軌道要素(惑星と衛星の両方)の精度は、中心質量から導かれるシュワルツシルト半径の値と整合させることで相互検証され、場合によっては改良される可能性があります。
これは、シュワルツシルト半径の重要性が、標準重力パラメータ μ=GMの重要性と同義であることを意味します。
μは、質量と重力定数から導かれる基本的な物理量であり、古典軌道力学における重力源の固有の強さを表します。シュワルツシルト半径
実質的には距離の単位で**「重力の強さ」**を表します。したがって、μ と
これは、一見ニュートン軌道力学のように見えるものであっても、一般相対論的原理の根本的な役割を強調しています。
特殊相対論の文脈では、時空間隔を定義するミンコフスキー計量は、一般的に2つの主要なシグネチャ規約のいずれかを用いて表現されます。
最初のものは、しばしば空間的先行(または主にプラス)と呼ばれ、符号 (-c^2,1,1,1) を採用します。
この規則では、時空間隔の2乗 (ds^2) は次のように定義されます。
ds^2 = -c^2 dt^2 + dx^2 + dy^2 + dz^2
この符号は、一般相対論や一部の素粒子物理学者によって頻繁に用いられます。
一方、2番目のものは時間的先行(または主にマイナス)と呼ばれ、符号 (c^2,-1,-1,-1) を採用します。
ここで、ds^2 は次のように定義されます。
ds^2 = c^2 dt^2 - dx^2 - dy^2 - dz^2
この規則は、多くの素粒子物理学者や量子場の理論で広く採用されています。
両方の規則が同じ基礎物理学を記述していることを理解することが重要です。
これらは区間の代数的符号が異なるだけであり、これが時間的区間と空間的区間のどちらが正であるかに影響します。
四元数を特殊相対論の枠組みに統合しようとする場合、計量シグネチャの選択は、四元数的な実体の「二乗ノルム」が自然にどのように表現されるかに直接影響します。
四元数 q = w + xi + yj + zk を考えてみましょう。ここで、w は時間的要素(例えば ct)を表し、x、y、z は空間的要素を表します。
その「二乗ノルム」は、選択された時空計量に従います。
例えば、時空に空間的第一計量規約 (-c^2, 1, 1, 1) を採用すると、この区間を表す自然な四元数の「二乗ノルム」は次のようになります。
s^2 = -(ct)^2 + x^2 + y^2 + z^2
しかし、時間的第一計量規約 (c^2, -1, -1, -1) を採用すると、対応する四元数の「二乗ノルム」は自然に次の形になります。
r^2 = (ct)^2 - x^2 - y^2 - z^2
これらの異なる表現は、時空幾何学の代数構造が、物理現象に適用される四元数の「ノルム」などの数学的ツールの形式をどのように規定するかを浮き彫りにしています。
空間的先行 法と 時間的先行 法のどちらを採用するかに関わらず、どちらの形式の時空間隔も根本的に同じ物理原理を表現しています。これらは、与えられた単位時間あたりに光が移動する距離と、同じ単位時間あたりにおける物体の座標変化との関係を記述します。
本質的に、時空間隔は光速に対する物体の相対速度の2乗を表し、(v/c)^2 という用語を効果的に包含しています。
簡潔にするために c=1 と設定してこれを説明しましょう。
時間的先行 法では注記**: s^2 = t^2 - (x^2 + y^2 + z^2)。
物体が時間 t に空間距離
これを式に代入すると、s^2 = t^2 - (vt)^2 = t^2 (1 - v^2) となります。
c を復元すると、s^2 = t^2 (1 - (v/c)^2) となります。
同様に、空間的優先則 では、s^2 = -t^2 + (x^2 + y^2 + z^2) となります。
L = vt を代入すると、s^2 = -t^2 + (vt)^2 = t^2 (-1 + v^2) となります。
c を復元すると、s^2 = t^2 (-1 + (v/c)^2) となります。
どちらの形式も、時空間隔が (1 - (v/c)^2) の係数、またはその負数と密接に結びついていることを明確に示しています。
この係数は、時間の遅れ や 長さの収縮 といった相対論的効果の基礎であり、時空計量が本質的に、物体の光に対する相対速度が時空における物体の進行にどのように影響するかを符号化していることを示しています。
ds^2 = c^2 dt^2 - dx^2 - dy^2 - dz^2
ds^2 = -c^2 dt^2 + dx^2 + dy^2 + dz^2
ds^2がこのような式の理由は
r^2 = x^2 + y^2
は二元が実数の同質性の実数の円の半径(二点の距離)
r^2 = x^2 - y^2 = x^2 + (iy)^2
は二元が実数と虚数の異質性の複素数の円の半径(二点の距離)
ということですつまり
s=Aexp(iθ)と書くこともできて
量子力学も射程に置きとても便利です
だから統一理論って探さなくても
s=Aexp(iθ)
の形で質量が集まりやすい木星の諸定数といった惑星の量子化なのでは?
ずばり
s=Aexp(ciθ)と書けばdsそのものでは?
それはつまり具体的に
s=Acosθ+Aicsinθ
Re|u(x,t)|=cosθ
In|u(x,t)|=sinθ
(Re|u(x,t)|)^2=cos^2θ
(In|u(x,t)|)^2=sin^2θ
u(x,t)^2=cos^2θ+sin^2θ=1
e^cix=cosx+icsinx
e^2ix=cos^2x+sin^2x=1
でこれが時空の波動関数になる気がしますね
E=s^2=Aexp(ciθ)=Acos^2θ+Acsin^2θ=hν=mc^2
かなぁ?あてずっぽうですが
あっビビっと直感来た!
時空の波動関数
E=s^2=Aexp(ciθ)=Acos^2θ+Acsin^2θ=hν=mc^2
じゃね?
つまり時空の波動関数
E=s^2=Aexp(ciθ)=Acos^2θ+Acsin^2θ=((ict)^2)+(x^2+y^2+z^2)=hν=mc^2
に間違いない
だからこれをどうにかしてつなぎ合わせるんだろうね
時空の波動関数E=As^2
次元解析は
E[kgm^2/s^2]=A[kg/s^2]s^2[m^2]
次元解析を続けて
1/G[kg^2/Nm^2]=1/G[kg^2/[kgm/s^2]m^2]=1/G[kgs^2/m^3]
c^2[m^2/s^2]/G[kgs^2/m^3]=c^2/G[kg/m]
c^2/G[kg/m]=A[kg/s^2]B[s^2/m]
A[kg/s^2]=c^2[m^2/s^2]a[m/s^2]/(G[kg/m])
E[kgm^2/s^2]=A[kg/s^2]s^2[m^2]=(c^2a/G)[kg/s^2]s^2[m^2]
加速度aはシュワルツシルト半径rsを用いて
a=c^2/rsよって
E[kgm^2/s^2]=A[kg/s^2]s^2[m^2]=(c^4/rsG)[kg/s^2]s^2[m^2]
したがって
つまり時空の波動関数
E=(c^4/rsG)s^2=(c^4/rsG)Aexp(ciθ)=(c^4/rsG)(Acos^2θ+Acsin^2θ)
=(c^4/rsG)(((ict)^2)+(x^2+y^2+z^2))=hν=mc^2
に間違いない
時空の波動関数つまり時空の量子化は
E=As^2=(c^4/rsG)s^2
rs=2GM/c^2だから
E=As^2=(c^6/2MG^2)s^2=hν=mc^2
ということ
だから多分
(c^6/2MG^2)(((ict)^2)+(x^2+y^2+z^2))=mc^2
m=(c^4/2MG^2)(((ict)^2)+(x^2+y^2+z^2))
(c^4/2MmG^2)(((ict)^2)+(x^2+y^2+z^2))=1
s^2=r^2
(c^4r^2/2MmG^2)=1
(2MmG^2/c^4r^2)=1
F=-GMm/r^2
(-2GF/c^4)=1
これが楕円の方程式だったりね嘘くさいけれど
Npプランク力
F=-GMm/r^2=-c^4/2G=-(1/2)Np
つまり
時空の波動関数つまり時空の量子化は
E=As^2=(c^6/2MG^2)s^2=(c^6/2MG^2)(((ict)^2)+(x^2+y^2+z^2))=mc^2
上式は
F=-GMm/r^2=-GMm/s^2=-(1/2)Np
を満たしているということだね
-(1/2)Npを検証してみたよ
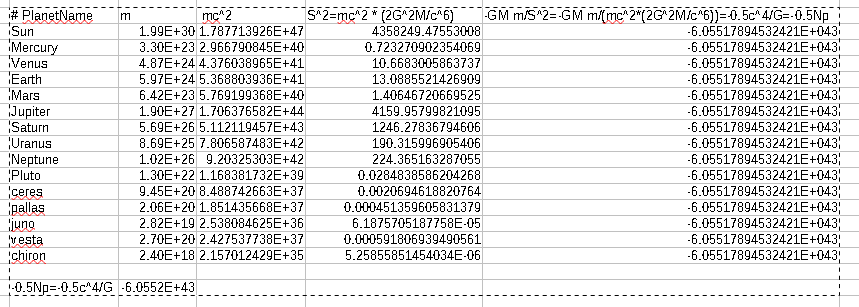
つまり静止質量による距離S^2
S^2=mc^2 * (2G^2M/c^6)
S^2による引力は-0.5Npと定められている
F=-GM m/S^2=-GM m/(mc^2*(2G^2M/c^6))
=-0.5c^4/G=-0.5Np
ということです
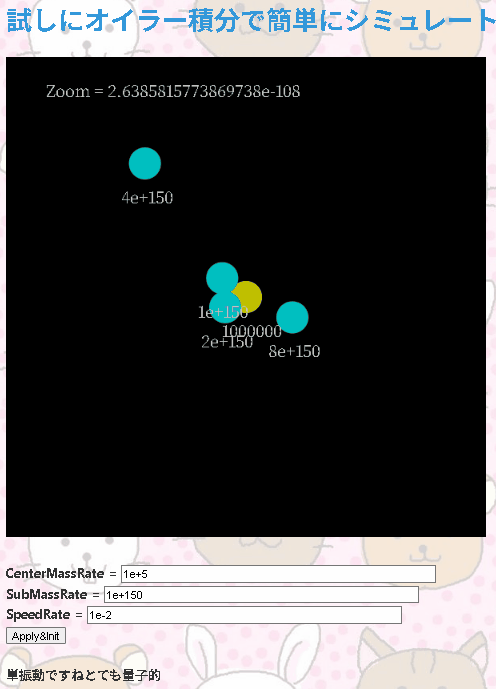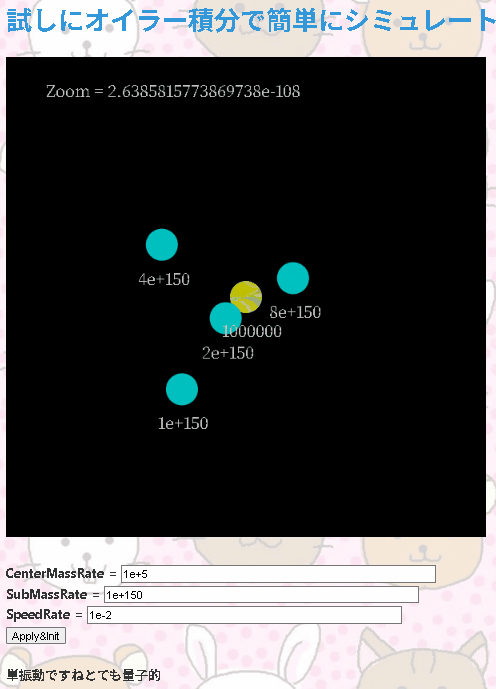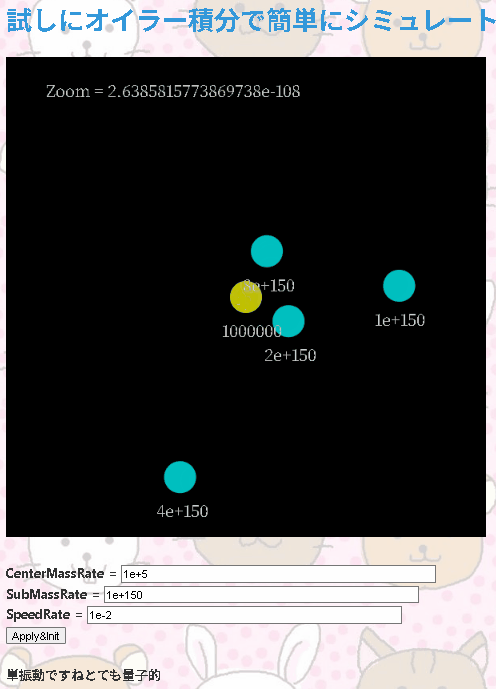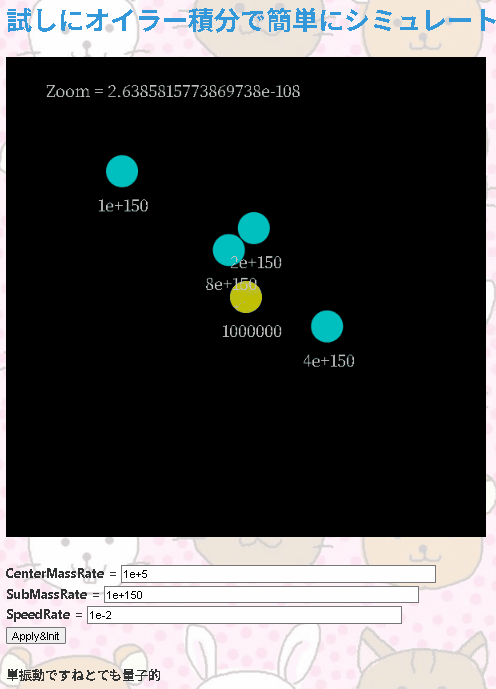
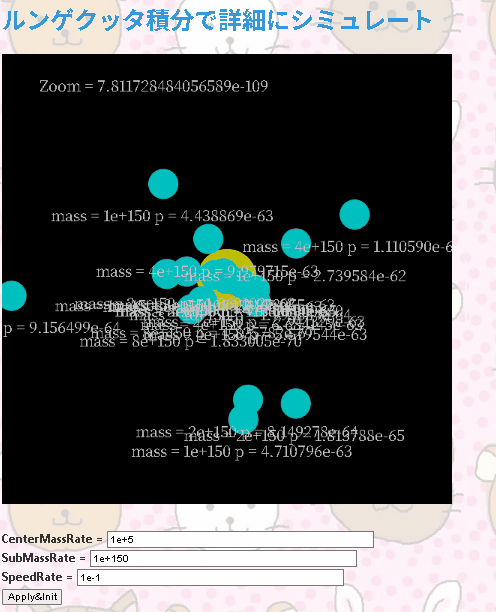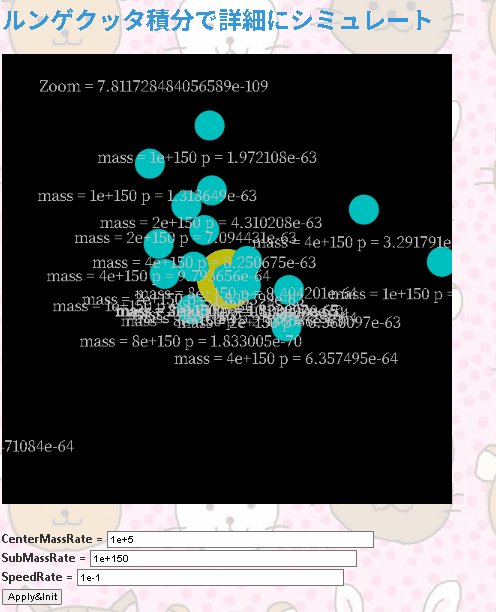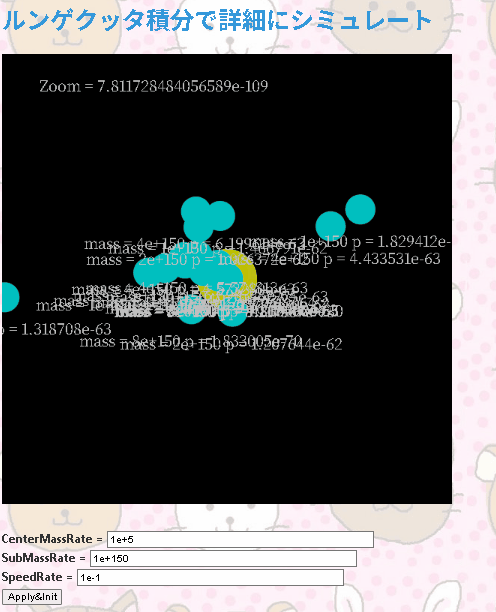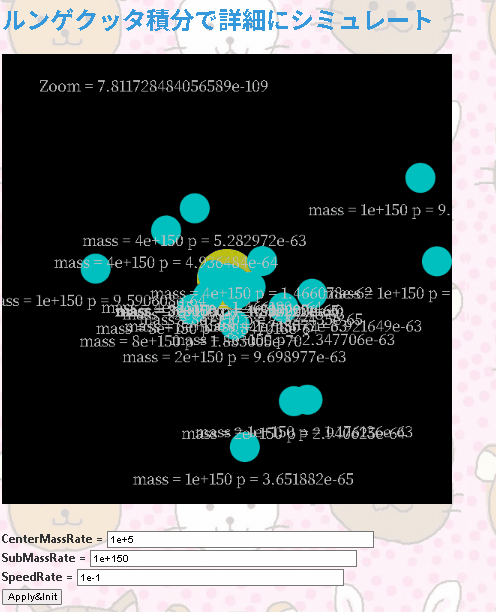
これはオイラーの公式をシミュレートするときにどう表現されるかです
なぜ私がオイラーの公式をシミュレートしたかと主張しているかは
こういう前提において
t=sinθ
x=cosθ
以下を考えたわけです
値は適当ですが概念です
物体の見た目の速度vabsはこうなります
0πの範囲で
| θ | 0 | 0+d | π/2 | π-d | π |
|---|---|---|---|---|---|
| sin | 0 | 0.1 | 1 | 0.1 | 0 |
| cos | 1 | 0.9 | 0 | -0.9 | -1 |
| θ | 0 | 0+d | π/2 | π-d | π |
|---|---|---|---|---|---|
| θ' | 0 | π/2-d | π/2 | π/2-d | 0 |
| sin' | 0 | 1 | 2 | 3 | 4 |
| cos | 1 | 0.7 | 0 | -0.7 | -1 |
| vabs | 0 | 0.3 | 1 | 0.3 | 0 |
見た目の速度はどうなるかという問題を取り扱いました
t=sinθ,dt=cosθなので静止した観測者からの見た目は
私の理解の通りになるのかと思います
運動の外縁でdtは最大になり中心で最小になります
速度はv=dx/dtでありしたがって
運動の外縁で速度は最小になって中心に向かい加速し最大になり
中心を越えたら減速を始めます
そのオイラーの公式の設定の数学的な説明は簡単にすれば
t=sinθ,dt=cosθ,x=cosθ,dx=-sinθ
dt/dt=1
dx/dt=-tanθ
となります
〇ABはBから見たAの〇です
tAB=sinθ,dtAB=cosθ,xAB=cosθ,dxAB=-sinθ
tB=t,dtB=1,xB=0,dxB=0と以上のように定義します
vAB=dxAB/dtAB=-sinθ/(cosθdθ)=-tanθ
xAB=∫(vAB)dtAB=∫(-sinθ/cosθ)(cosθdθ)=cosθ=xAB
と結局最初の前提に戻る
e^itと単純化すると
この運動は直径方向を中心に向かって加速して往復する運動になります
一つの粒子であれば単振動ですが複数の粒子の塊になれば
原子雲のような振る舞いになります
説明すると
e^iθ=e^it
θ=t=vt-x=dt=dx
つまりθは移動距離を表すことになります
この円運動を実軸(x軸)に射影すると、位置は cosθ で表され、これは単振動になります
この円運動を虚軸(y軸)に射影すると、位置は sinθ で表され、これも単振動になります
x=cosθの単振動の運動で考えれば
v=-sinθとなります
それがオイラーの公式の実軸の運動です
複素数の実軸だけを追えばそれは実軸への射影だということで
例えば相対論においてs^2=(ict)^2+x^2
というときに実軸のx^2は空間の座標そのものになります
x=cosθの単振動の運動で考える時
距離によらない一定の向心力による加速と考えることでその近似とされます
ですのでF=-mA,A=-F/mです
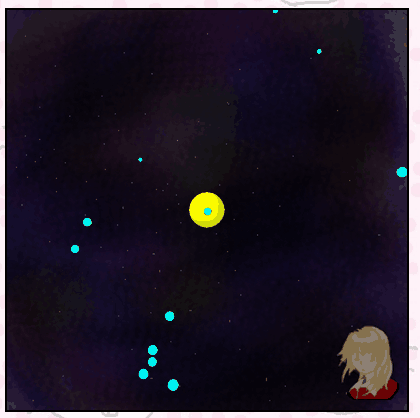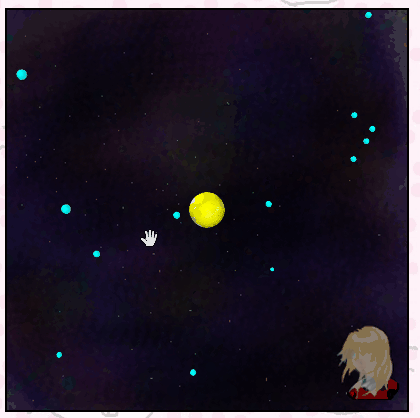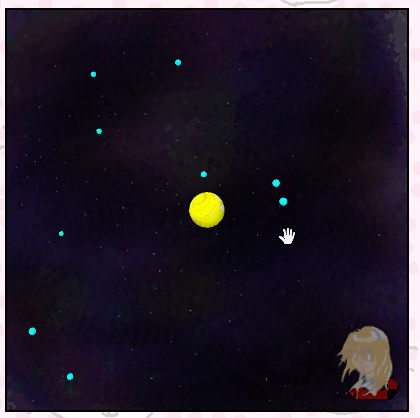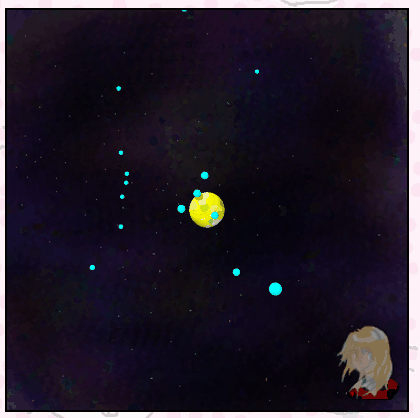
時間分解能が粗いと量子化され多重観覧車の
指定席に乗るようになります
一般相対論を考慮した真円軌道万有引力の加速度Arg
r半径,G万有引力定数,M質量,V軌道速度,c光速度,S相対論補正項
Arg=-(GM/r^2)(1+S)=-(GM/r^2)(1+3(V/c)^2)
万有引力定数G=6.67259e-11[m^3/kgs^2]、光速度:c=299792458[m/s]、太陽の質量Ms=1.9891e+30[kg]、
太陽の直径2rsだけ進むのに速度cがかかる時間tは
t=2rs/c
その曲がる速度vは
v=Argt
Arg=-(GM/r^2)(1+3(V/c)^2)=-4GMs/rs^2
ゆえに
tanθ=v/c=Argt/c=(4GMs/rs^2)(2rs/c)/c=8GMs/rsc^2
θは1に比べて小さいから近似でき
θ=8GMs/rsc^2
と正しく求められました
相対論効果とは、近日点移動
ユークリッド幾何学における相対論の近似(係数省略)
相対論効果 S(シュワルツシルト補正項)(係数省略)
特殊相対性効果 SS(シュワルツシルト補正項 + 特殊)
一般相対性効果 SG(シュワルツシルト補正項 + 一般)
複合相対性効果 SGS(シュワルツシルト補正項 + 一般 + 特殊)
と私は計算できたので
相対論効果は直線軌道であれば
空間の慣性ブーストとして作用して無限時間の果てに光速度へと達して
相対論効果は楕円軌道であれば
空間の慣性抵抗として作用して無限時間の果てに絶対静止へと達します
連星パルサーPSR B1913+16での重力波放出によるエネルギーの減少が観察されているのであれば
理論上無限時間の果てに運動エネルギーを全て失い絶対静止となります
現実的には衝突して大爆発するか重力カタパルト効果ではるか遠方に飛んでいくかですけれどもね
地球アンドロメダの宇宙旅行では
太陽地球宇宙船の三角測量を行えば
何がどう動いたか大体推察ができるでしょう?
二体問題では何がどう動いたか説明が混乱しますが
太陽と地球
太陽と宇宙船
地球と宇宙船
この問題では何がどう動いたのか精密に座標系を構築できます
ドンキホーテの例では
風車ドンキホーテサンチョの三角測量において
風車がドンキホーテに襲い掛かったのでは決してなく
ドンキホーテが風車に突撃していっただけだと
客観的に示されます
主観性は二体相対問題に帰することが出来て
客観性は多体絶対問題に帰することが出来ることは
直線と三角形の性質によるものです
ドンキホーテは風車が襲い掛かってきたと主張しますが
サンチョはドンキホーテが風車に突進していったと
証言します風車とドンキホーテだけでは真相は
闇ですがサンチョの証言で客観的な状況
(絶対的グローバル座標)が明らかになること
が三角形の性質なのです
t=0のとき
| グローバル座標風車基準 | ローカル座標ドンキホーテ | ローカル座標風車 | ローカル座標サンチョ | |
|---|---|---|---|---|
| ドンキホーテ | 0,10 | 0,0 | 0,-10 | 5,-5 |
| 風車 | 0,0 | 0,10 | 0,0 | 5,5 |
| サンチョ | 5,5 | -5,5 | -5,-5 | 0,0 |
t=5のとき
| グローバル座標風車基準 | ローカル座標ドンキホーテ | ローカル座標風車 | ローカル座標サンチョ | |
|---|---|---|---|---|
| ドンキホーテ | 0,5 | 0,0 | 0,-5 | 5,0 |
| 風車 | 0,0 | 0,5 | 0,0 | 5,5 |
| サンチョ | 5,5 | -5,0 | -5,-5 | 0,0 |
t=10のとき
| グローバル座標風車基準 | ローカル座標ドンキホーテ | ローカル座標風車 | ローカル座標サンチョ | |
|---|---|---|---|---|
| ドンキホーテ | 0,0 | 0,0 | 0,0 | 5,5 |
| 風車 | 0,0 | 0,0 | 0,0 | 5,5 |
| サンチョ | 5,5 | -5,-5 | -5,-5 | 0,0 |
| 絶対速度風車基準 | 相対速度ドンキホーテ | 相対速度風車 | 相対速度サンチョ | |
|---|---|---|---|---|
| ドンキホーテ | 0,-1 | 0,0 | 0,1 | 0,1 |
| 風車 | 0,0 | 0,-1 | 0,0 | 0,0 |
| サンチョ | 0,0 | 0,-1 | 0,0 | 0,0 |
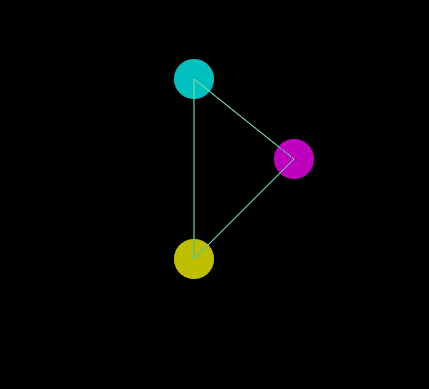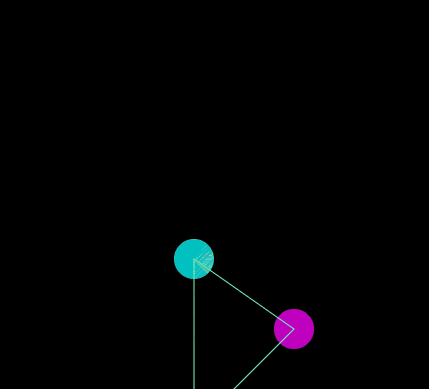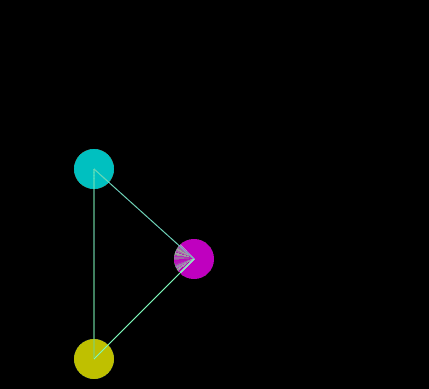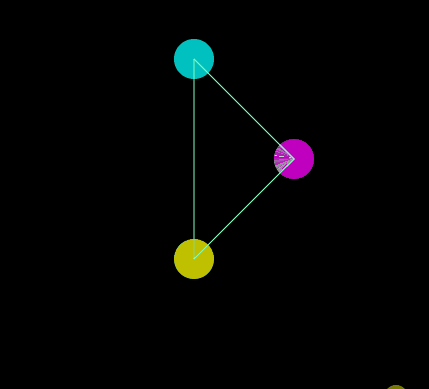
それぞれはこのように見えて
3つの視点からの情報を合わせて
絶対的客観的な関係性が
明らかになります
このシミュレーション特に
t=xの時にどの視点から見ても
角度とサイズの変わらない
不変の三角形は客観的な物理配置を示し
これは三角測量の原理的な説明になります
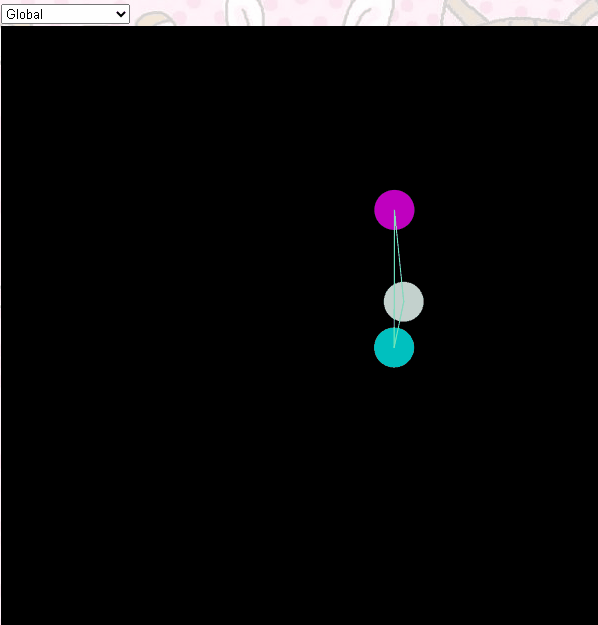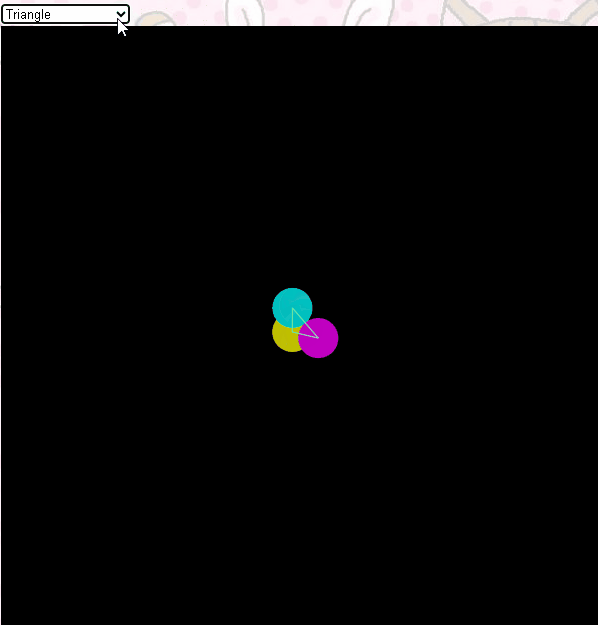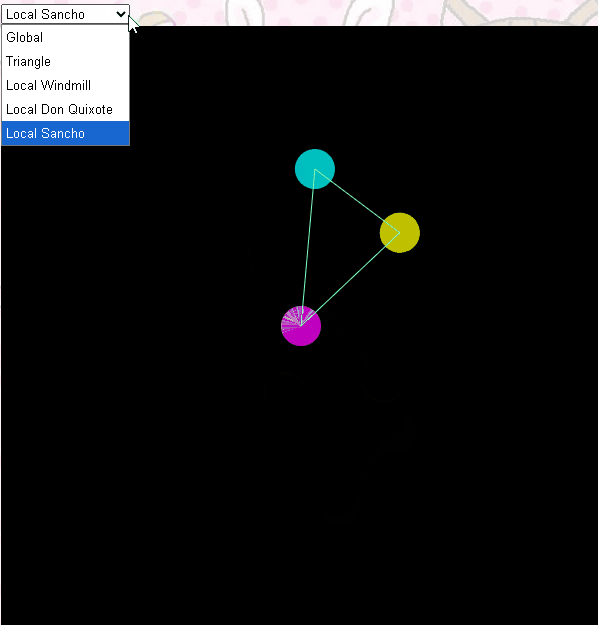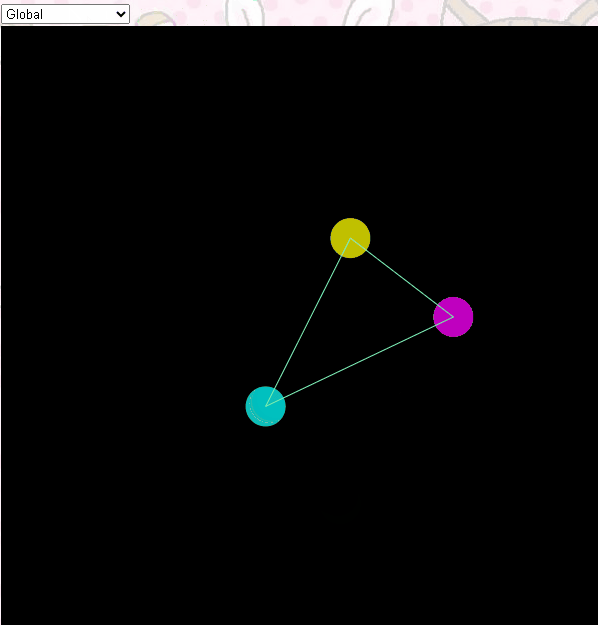
すべての物体をランダムに動かしても不変の三角形という
客観的な物理配置が観察されます
すべての物体をランダムに動かしても不変の三角形
(三座標決定の三角形の成立条件)という
客観的な物理配置が観察されます
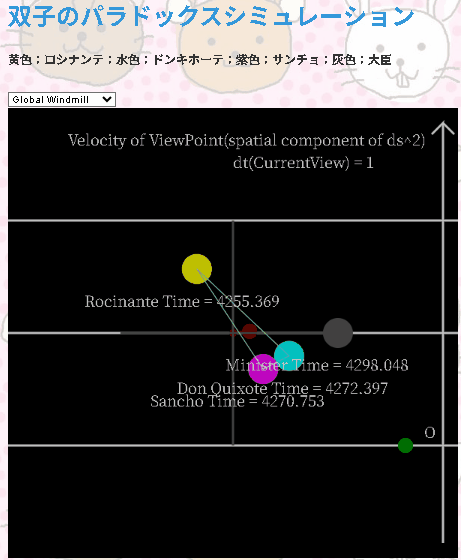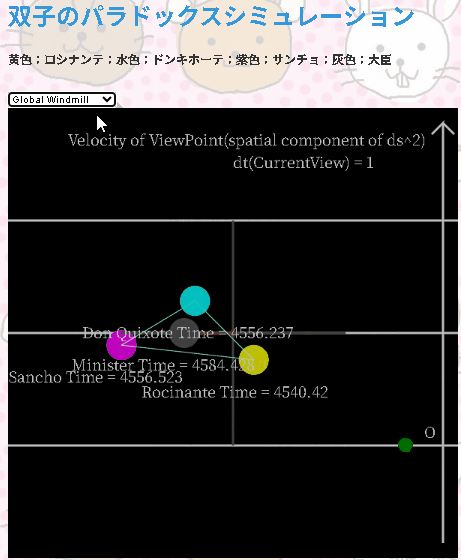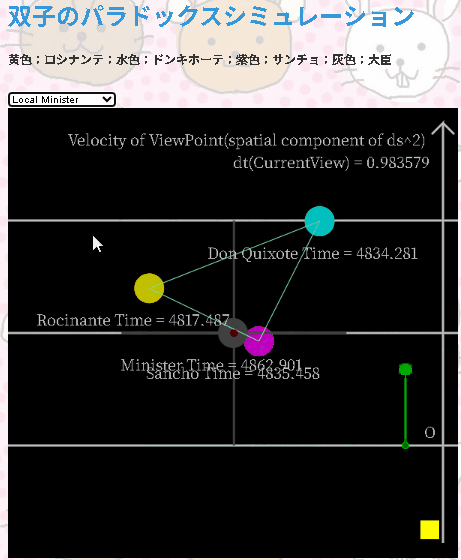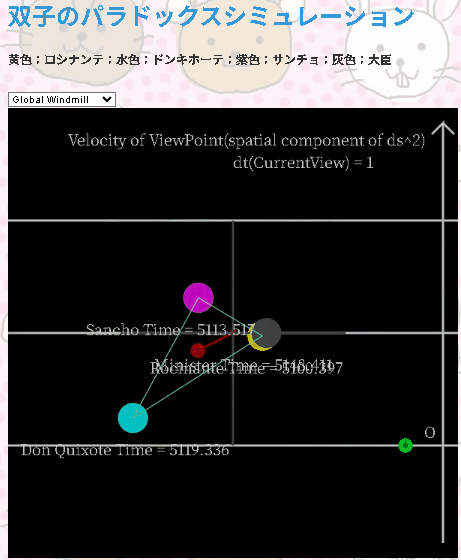
赤い線分は選択された視点とグローバル原点との距離を結ぶ線分です
選択された視点の速度が緑ゲージでds^2の空間成分ということになります
ds^2からdtを求め時間軸を可変にしています
ローカル視点にしたときに加速しますがこれはローカル視点の
時間軸の目盛りが小刻みになっているため早く進みます
グローバル視点では時間軸の目盛りが大きく時間をかけてゆっくり進みます
これが双子のパラドックスです
比較の為等速度で往復する大臣を追加しました
時間間隔が視覚的に分かりやすいように右下に黄色いフラッシュを実装しました
理論的根拠
地上の観測者A地上から見た速度V=0.6cの列車Bについて考えます
A→BはAから見たBです
| t | 0 | 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|---|---|
| tA | 0 | 1 | 2 | 3 | 4 | 5 |
| xA | 0 | 0 | 0 | 0 | 0 | 0 |
| xA→B | 0 | 0.6 | 1.2 | 1.8 | 2.4 | 3.0 |
| tA→B | 0 | 0.8 | 1.6 | 2.4 | 3.2 | 4.0 |
|---|---|---|---|---|---|---|
| xB→B | 0 | 0.48 | 0.96 | 1.44 | 1.92 | 2.4 |
値を整理して
| tA→B | 0 | 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|---|---|
| xA→B | 0 | 0.6 | 1.2 | 1.8 | 2.4 | 3.0 |
dtA=1.0
dtB=0.8
であって
| tA→B | 0 | 0.8 | 1.6 | 2.4 | 3.2 | 4.0 |
|---|---|---|---|---|---|---|
| xB→B | 0 | 0.48 | 0.96 | 1.44 | 1.92 | 2.4 |
| tA→B | 0 | 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|---|---|
| xA→B | 0 | 0.6 | 1.2 | 1.8 | 2.4 | 3.0 |
選択された視点から見た速度mp[i].vをdtで割ることが
時刻合わせになるのですが1ステップ前のdt0で掛けてmp[i].v
をグローバル基準の速度に復元しないと累積的なバグとなるので
結局ある視点から見た速度はmp[i].v*dt0/dt
となります
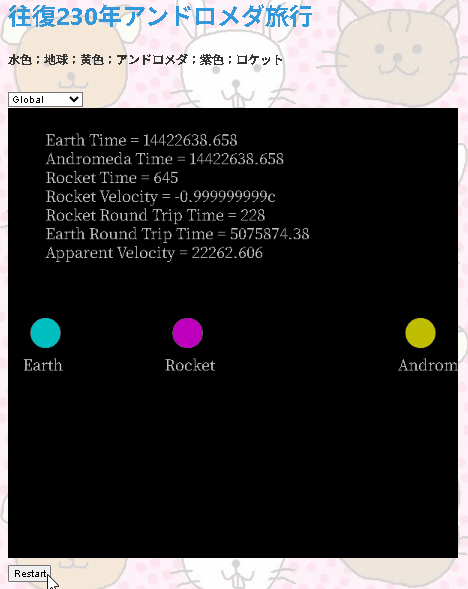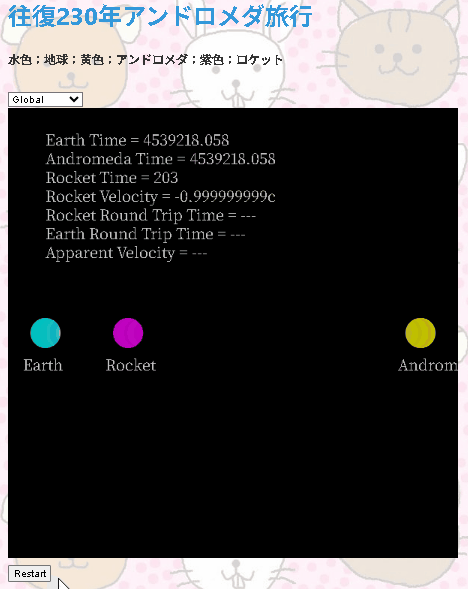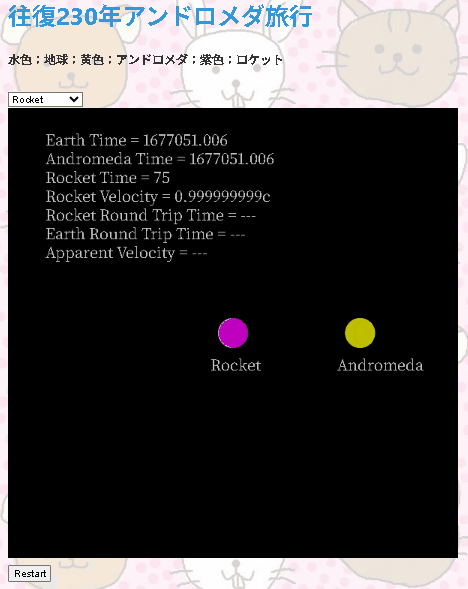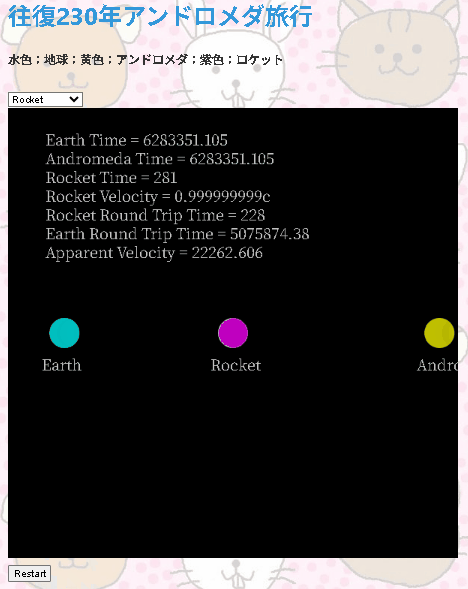
var v5 = new N6LVector([mp5[2].v.x[0], mp5[2].v.x[1], 0]);
var ds2 = v5.SquareAbs();//ds^2の空間成分のみ//v5.Abs()=0.999999999c
dt5 = Math.sqrt(1.0 - ds2);
time5[2] += timespeed5;//ロケット固有時
dt50[2] = dt5;
time5[0] += timespeed5 / dt5;//地球固有時
time5[1] += timespeed5 / dt5;//アンドロメダ固有時
//ロケットのx座標の変位:単位時間 * 画面範囲 * 速度 / 固有時間 / 片道距離
var xx = (timespeed5 * Range5 * mp5[2].v.x[0] / dt5 / AndDis5);
速度/固有時間で距離が縮んで見かけの速度22262.6cに加速しています
従ってアンドロメダまでの距離253.7万光年の往復507.5万光年を228年で旅行します