Repository navigation
IF stavki 8 senzorjev
Enostaven način sledenja črti z uporabo if stavkov. Uporabljenih je 8 senzorjev, ki so na spodnji sliki obkroženi z rdečo.
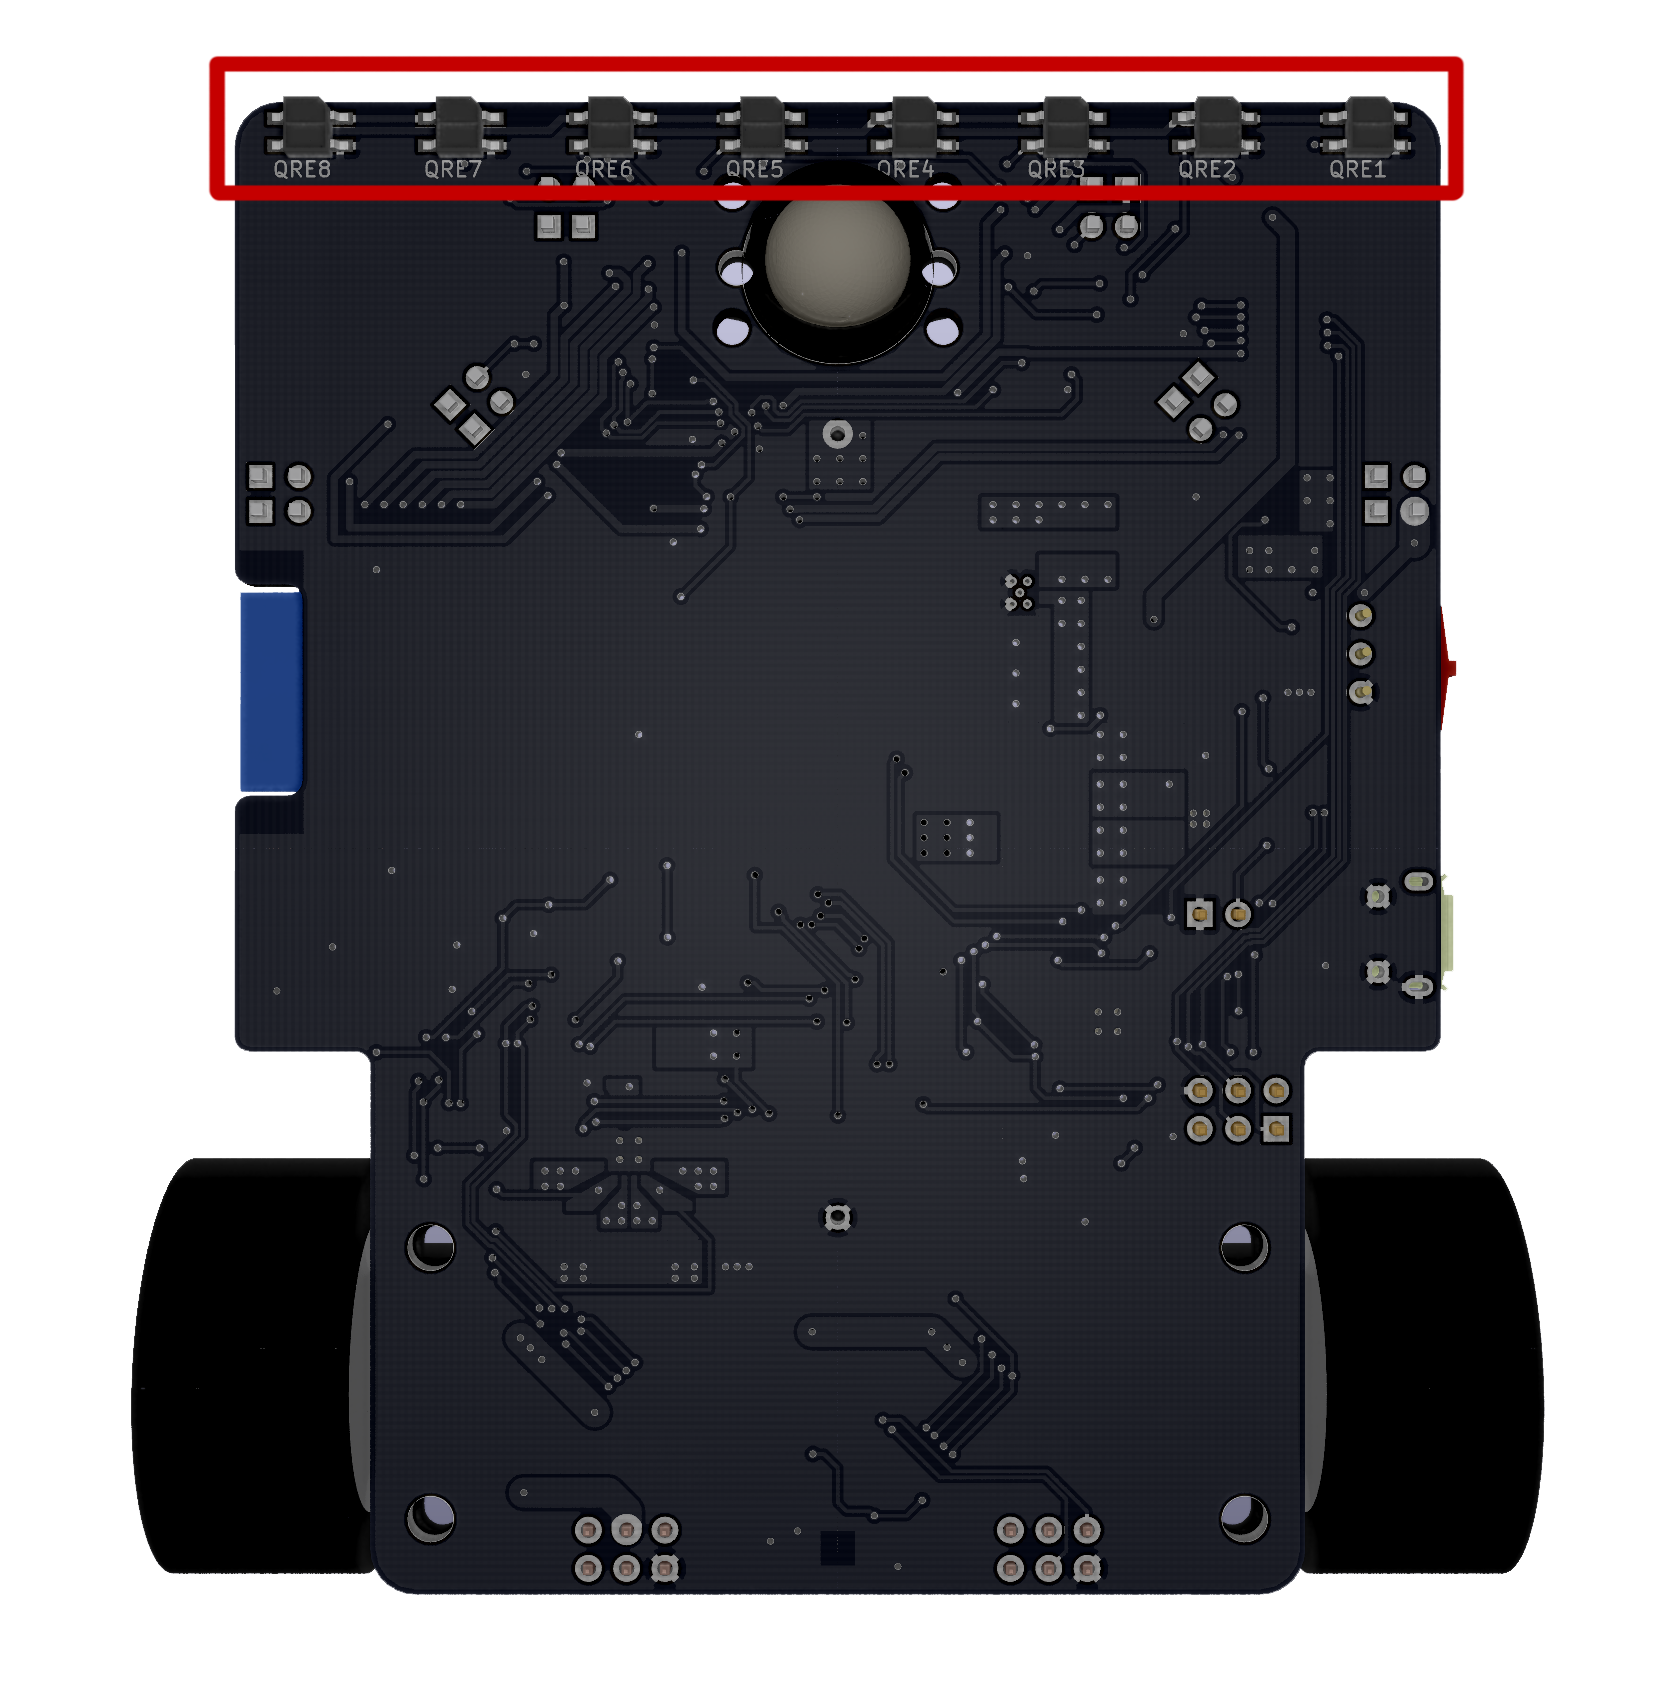
Znotraj void.setup() poteka kalibracija senzorjev za črto. Vedno pred sledenjem črti je potrebno te senzorje kalibrirati (bolj podroben opis kalibracije najdemo v primeru kalibracija).
Znotraj void.loop() pa je del programa za sledenje črti. Deluje tako, da preveri ali je kateri izmed senzorjev na črti. Na podlagi te informacije spreminja vrednost spremenljivke rotate, ki opisuje zavijanje robota in je na koncu uporabljena v funkciji robot.drive(). Če je na črti kateri izmed senzorjev na levi strani robota, potem spremenljivko rotate povečamo. Če je na črti kateri izmed senzorjev na desni strani robota, potem spremenljivko rotate zmanjšamo. Spreminjanje (povečevanje/zmanjševanje) spremenljivke rotate je večje, če je v stiku s črto bolj zunanji senzor. Stik bolj zunanjih senzorjev s črto namreč pomeni, da mora robot bolj ostro zaviti. V primeru, da noben izmed senzorjev ni na črti, spremenljivko rotate pustimo na vrednosti 0 in robot vozi naravnost.
#include <Robot.h>

int sensor_left_side_1 = 0; //definicija spremenljivke, ki govori o stanju najbolj notranjega senzorja na levi strani
int sensor_left_side_2 = 0; //definicija spremenljivke, ki govori o stanju 2. najbolj notranjega senzorja na levi strani
int sensor_left_side_3 = 0; //definicija spremenljivke, ki govori o stanju 3. najbolj notranjega senzorja na levi strani
int sensor_left_side_4 = 0; //definicija spremenljivke, ki govori o stanju najbolj zunanjega senzorja na levi strani
int sensor_right_side_1 = 0; //definicija spremenljivke, ki govori o stanju najbolj notranjega senzorja na desni strani
int sensor_right_side_2 = 0; //definicija spremenljivke, ki govori o stanju 2. najbolj notranjega senzorja na desni strani
int sensor_right_side_3 = 0; //definicija spremenljivke, ki govori o stanju 3. najbolj notranjega senzorja na desni strani
int sensor_right_side_4 = 0; //definicija spremenljivke, ki govori o stanju najbolj zunanjega senzorja na desni strani

int rotate = 0; //definicija spremenljivke, ki govori o rotaciji robota

void setup() {
  while (!robot.buttonPressed()); //čaka na pritisk tipke
  delay(250); //250 ms
  robot.motor[LEFT].setVoltage(1); //na levem motorju nastavi napetost 1 V
  robot.motor[RIGHT].setVoltage(-1); //na desnem motorju nastavi napetost -1 V
  robot.line.calibrate(2000); //kalibrira 2000ms
  robot.motor[LEFT].setVoltage(0); //na levem motorju nastavi napetost 0 V
  robot.motor[RIGHT].setVoltage(0); //na desnem motorju nastavi napetost 0 V
  while (!robot.buttonPressed()); //čaka na pritisk tipke
  delay(250);
}

void loop() {
  robot.line.getPosition(); //prebere stanje senzorjev in vrne lokacijo črte glede na robota

  sensor_left_side_1=bitRead(robot.line.getOnLine(),3); //shrani vrednost 1, če je najbolj notranji senzor na levi strani na črti in vrednost 0, če ta ni na črti
  sensor_right_side_1=bitRead(robot.line.getOnLine(),4); //shrani vrednost 1, če je najbolj notranji senzor na desni strani na črti in vrednost 0, če ta ni na črti

  sensor_left_side_2=bitRead(robot.line.getOnLine(),2); //shrani vrednost 1, če je 2. najbolj notranji senzor na levi strani na črti in vrednost 0, če ta ni na črti
  sensor_right_side_2=bitRead(robot.line.getOnLine(),5); //shrani vrednost 1, če je 2. najbolj notranji senzor na desni strani na črti in vrednost 0, če ta ni na črti

  sensor_left_side_3=bitRead(robot.line.getOnLine(),1); //shrani vrednost 1, če je 3. najbolj notranji senzor na levi strani na črti in vrednost 0, če ta ni na črti
  sensor_right_side_3=bitRead(robot.line.getOnLine(),6); //shrani vrednost 1, če je 3. najbolj notranji senzor na desni strani na črti in vrednost 0, če ta ni na črti

  sensor_left_side_4=bitRead(robot.line.getOnLine(),0); //shrani vrednost 1, če je najbolj zunanji senzor na levi strani na črti in vrednost 0, če ta ni na črti
  sensor_right_side_4=bitRead(robot.line.getOnLine(),7); //shrani vrednost 1, če je najbolj zunanji senzor na desni strani na črti in vrednost 0, če ta ni na črti

  rotate = 0;

  if(sensor_left_side_1 == 1){ //če je najbolj notranji senzor na levi strani na črti
    rotate = rotate + 1.5; //malo poveča spremenljivko rotate, kar pomeni malo zavijanja v levo
  }
  else if(sensor_right_side_1 == 1){ //če je najbolj notranji senzor na desni strani na črti
    rotate = rotate - 1.5; //malo zmanjša spremenljivko rotate, kar pomeni malo zavijanja v desno
  }

  else if(sensor_left_side_2 == 1){
    rotate = rotate + 2.5;
  }
  else if(sensor_right_side_2 == 1){
    rotate = rotate - 2.5;
  }

  else if(sensor_left_side_3 == 1){
    rotate = rotate + 3.5;
  }
  else if(sensor_right_side_3 == 1){
    rotate = rotate - 3.5;
  }

  else if(sensor_left_side_4 == 1){ //če je najbolj zunanji senzor na levi strani na črti
    rotate = rotate + 4.5; //močno poveča spremenljivko rotate, kar pomeni močno zavijanja v levo
  }
  else if(sensor_right_side_4 == 1){ //če je zunanji notranji senzor na desni strani na črti
    rotate = rotate - 4.5; //močno zmanjša spremenljivko rotate, kar pomeni močno zavijanja v desno
  }

  robot.drive(0.2, rotate); //vozi s hitrostjo 5 in izračunano rotacijo
}Delovanje tega programa je podobno tistemu v IF stavki 2 senzorja (2. način). Namesto, da uporabljamo le informacije o stanjih 2 senzorjev v tem primeru uporabljamo informacije o stanjih vseh 8 senzorjev. S tem si lahko zagotovimo bolj "gladko" zavijanje. Če je na črti kateri izmed bolj notranjih senzorjev je zavijanje lahko rahno. Če pa je na črti kateri izmed bolj zunanjih senzorjev pa mora biti zavijanje bolj močno.