Repository navigation
SOS morsejeva abeceda
Robot v morsejevi abecedi zapiska SOS. Piska s pomočjo piezo brenčala, ki je na sliki obkrožen z rdečo.
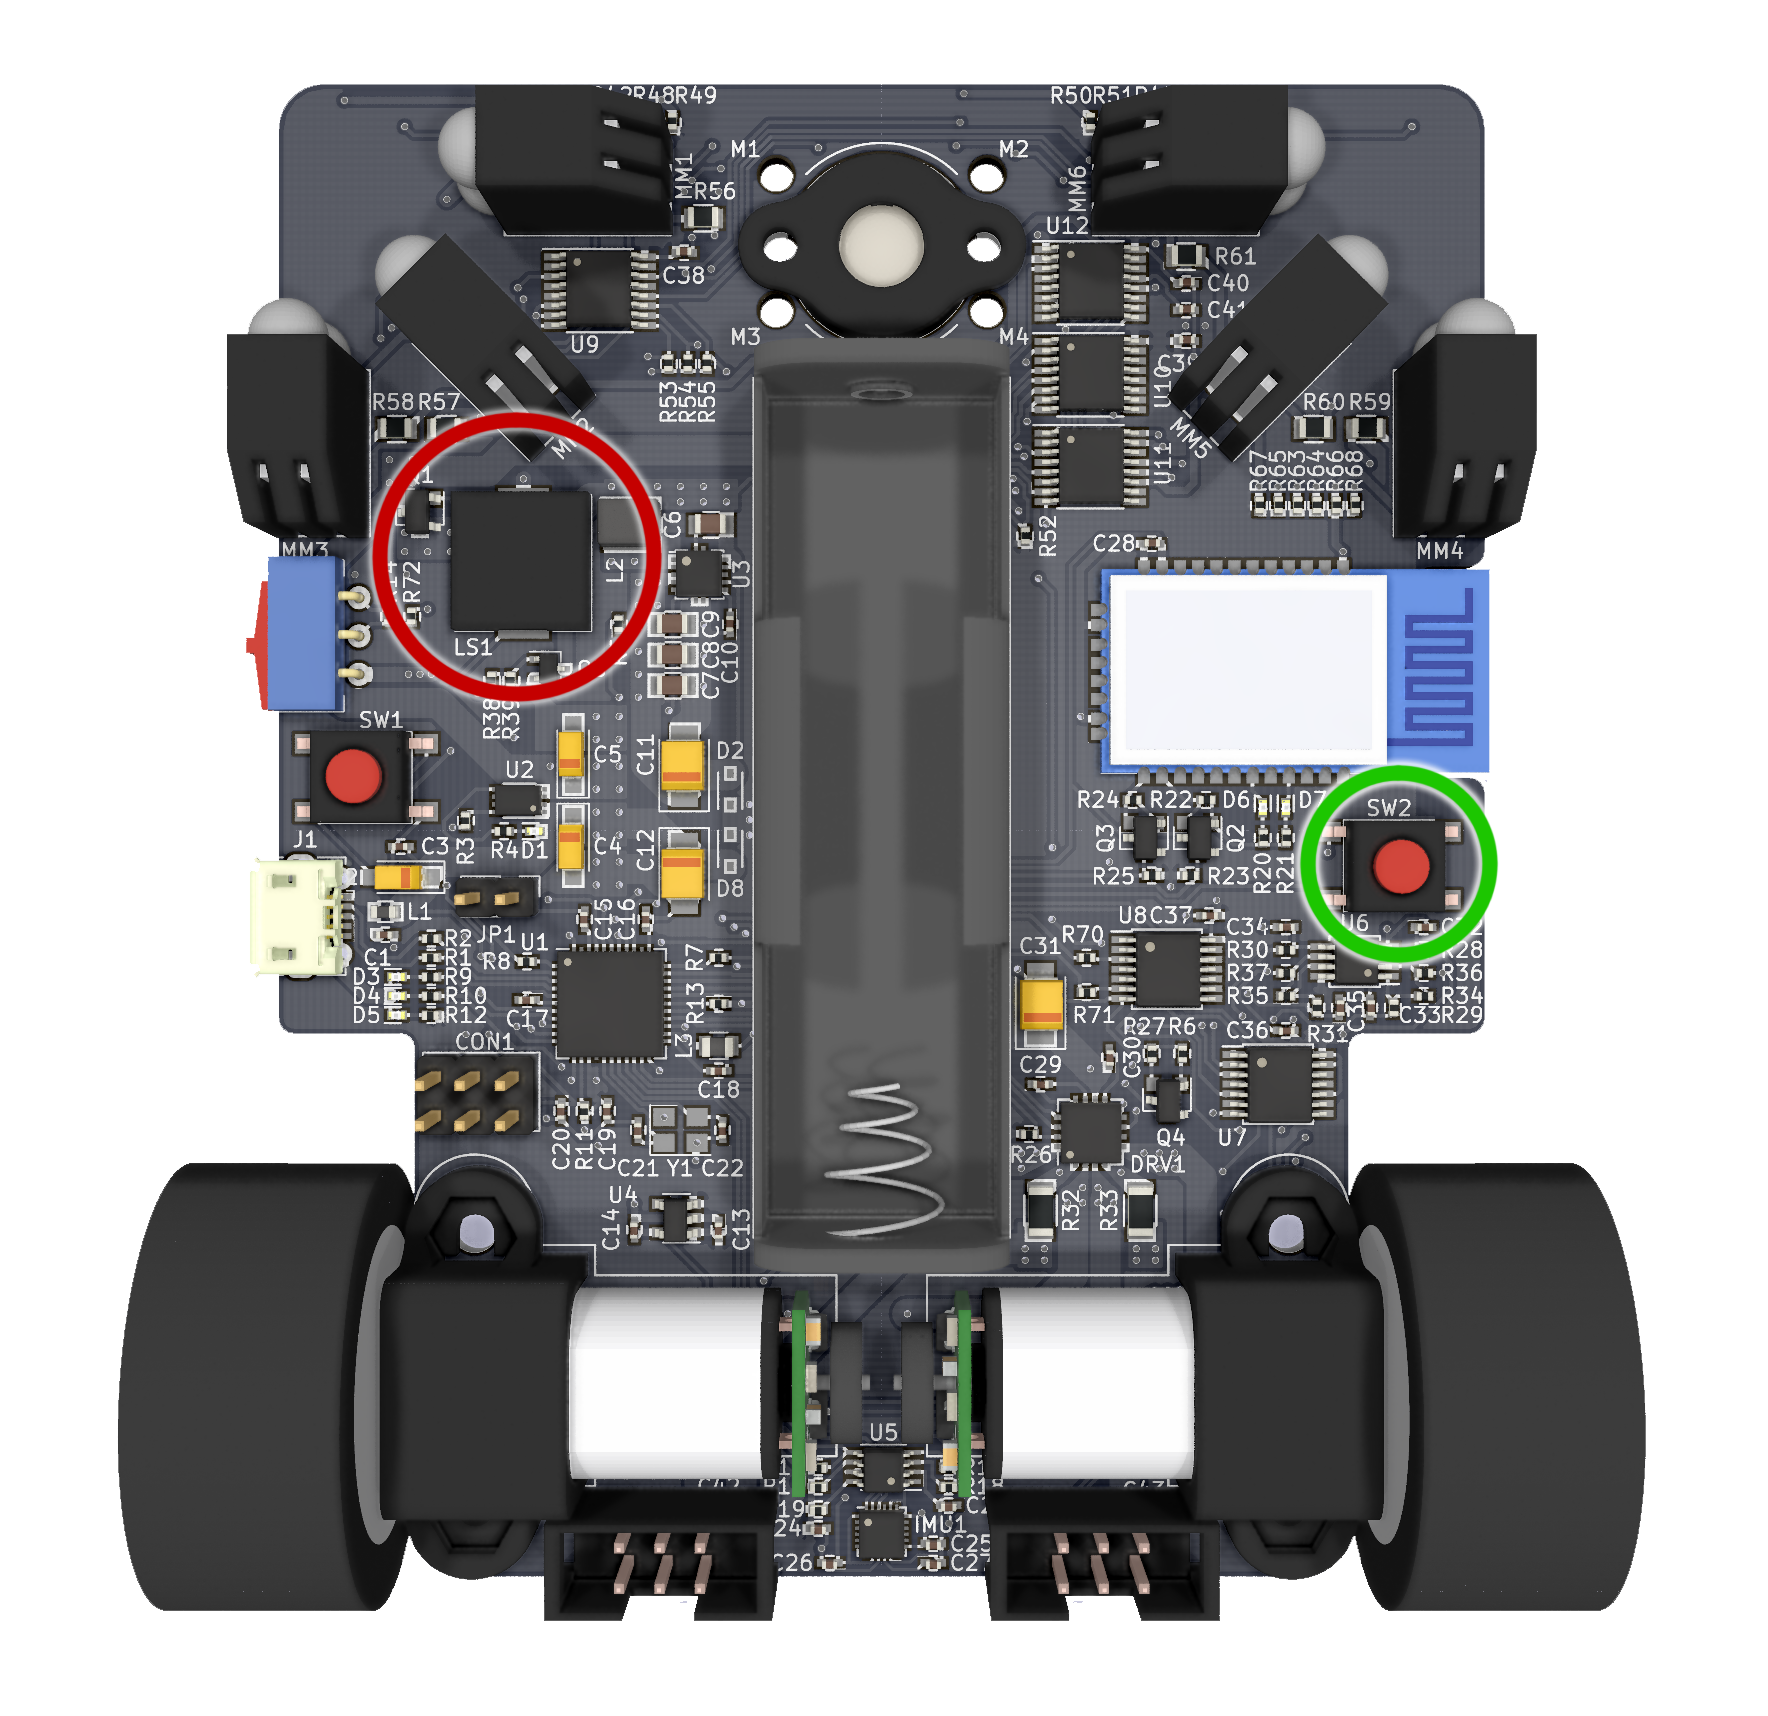
V void.setup() program čaka na pritisk funkcijskega gumba, ki je na sliki obkrožen z zeleno.
V void.loop() je del programa, ki povzroča piskanje. V ta namen je uporabljena funkcija robot.beep(), kjer definiramo frekvenco in trajanje piska. Za premore med piski pa je uporabljena funkcija delay().
#include <Robot.h>

void setup() {
  while(!robot.buttonPressed()); //čaka na pritisk tipke
  delay(250);
}

void loop() {
  //črka S
  robot.beep(600, 100); //pisk 600Hz 100ms (pika)
  delay(100); //čaka 100ms (presledek znotraj črke)
  robot.beep(600, 100); //pisk 600Hz 100ms (pika)
  delay(100); //čaka 100ms (presledek znotraj črke)
  robot.beep(600, 100); //pisk 600Hz 100ms (pika)
  delay(300); //čaka 300ms (presledek po črki)

  //črka O
  robot.beep(600, 300); //pisk 600Hz 300ms (črta)
  delay(100); //čaka 100ms (presledek znotraj črke)
  robot.beep(600, 300); //pisk 600Hz 300ms (črta)
  delay(100); //čaka 100ms (presledek znotraj črke)
  robot.beep(600, 300); //pisk 600Hz 300ms (črta)
  delay(300); //čaka 300ms (presledek po črki)

  //črka S
  robot.beep(600, 100); //pisk 600Hz 100ms (pika)
  delay(100); //čaka 100ms (presledek znotraj črke)
  robot.beep(600, 100); //pisk 600Hz 100ms (pika)
  delay(100); //čaka 100ms (presledek znotraj črke)
  robot.beep(600, 100); //pisk 600Hz 100ms (pika)
  delay(700); //čaka 700ms (presledek po besedi)
}